扬子晚报网10月19日讯(通讯员 邱冠嘉 记者 陈咏)给机器人做“灵活关节”可不是件容易的事情,扬大几个男生凭一套扎实底盘啃下了这块“硬骨头”。19日,记者采访了解到个中详情。
见过人形机器人摔倒吗?多半是腿上关节扛不住扭矩。可要是把腿关节装到胳膊上,机器人抬手都费劲——这就是行业里那道“上下肢死结”:胳膊要轻,腿要硬;分开造两套,成本翻倍;凑合用一套,总有一头得妥协。扬州大学机械工程学院的郭建航和队友们,花一年多时间啃下了这块硬骨头。
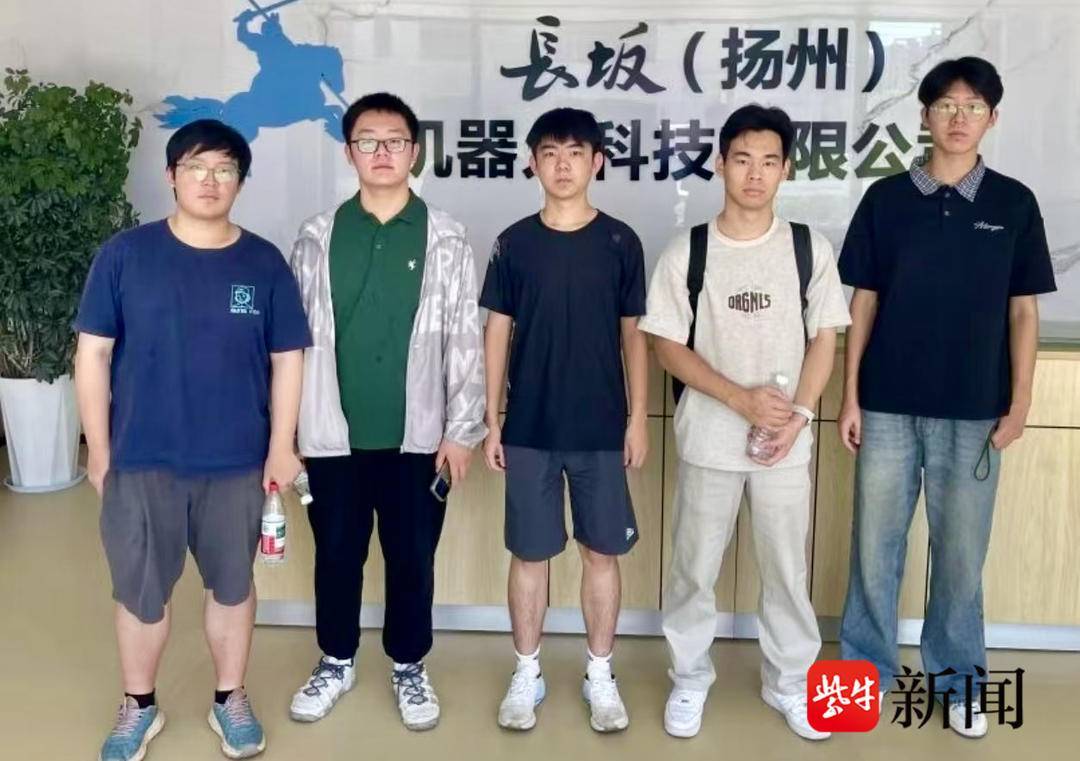
团队成员
记者采访获悉,几个男生没走“胳膊一套、腿一套”的老路,而是给关节做了块通用“底盘”:传动骨架保持一致,只调齿数、速比,再在关键受力点换一换材料,就能变出“轻巧上肢款”和“扛造下肢款”。小郭介绍,最直观的数据来自国内关节企业江苏开璇的同级产品对照:上肢模组外径75毫米、重0.65公斤,比开璇同尺寸行星模组轻约16%,额定扭矩提升14%,扭矩密度提升40%;下肢模组外径85毫米、速比约100,对比开璇同尺寸谐波模组,额定扭矩提升25%,扭矩密度提升16.8%。“零件少了,厂里不用开两套模具。”郭建航说。
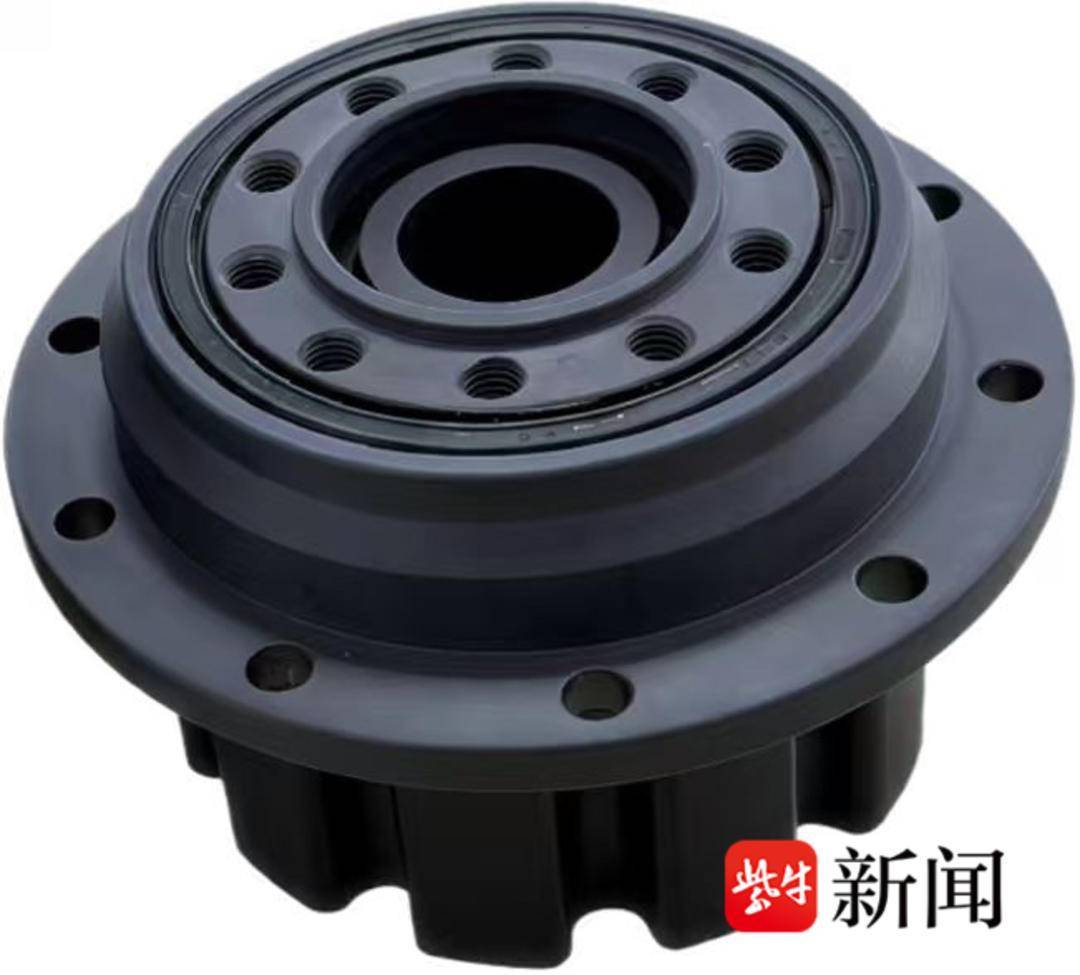
扎实底盘
据悉,目前,上肢样件已经真机加工出来,下肢样机正在车间赶制;4项专利申请、科技查新报告、两篇论文全部就位,下一步就要把样品寄给机器人企业做台架实测。这群在实验室跟齿轮较劲的工科学生自信称,这套关节不只装人形机器人,四足机器狗、助行外骨骼,以后都能用上。
校对 王菲