国家能源集团青海海北公司的新能源场站全时空运维管控系统近日上线。这套系统按感知层、传输层、平台层、应用层四层架构搭建,感知层部署摄像头、轨道机器人、四足机器狗与无人机,覆盖光伏矩阵区、升压站与汇集站;巡检数据实时回传集控中心,运维人员可远程掌握设备状态、提前识别隐患,把传统现场人工巡检转变为"远程监控+智能设备巡检+现场消缺"的全时空模式。与之协同的"无人值守智能变电站设备智能感知技术研究"项目融合机器狗巡检、无人机巡检、AI 算法及 3D 数字孪生技术,使设备隐患识别准确率突破 98%,故障响应时间从 4 小时压缩至 1 小时。多类机器人同时上场,反而提出了一个新问题:谁来统一它们的坐标系。
多机协同,难在"各巡各的"
一是底图不统一。无人机走航线、机器狗走路径、轨道机器人走固定轨道,三者成果分散在不同软件里,缺少共同的空间基准,缺陷位置难以对齐到同一张图上。二是任务不协同。同一区域可能被重复巡检,而真正的高风险区域无人覆盖,任务编排靠人工排班,效率取决于经验。三是数据不闭环。巡检时长、点位数量、告警与检修记录分散统计,难以形成趋势判断,隐患往往在爆发后才被重视。这三点的共同解法,是一个能承载空间关系、又能源源不断接收终端数据的统一底座。以高原场站为例,人工往返巡检路途长、风险高,一场风沙过后组件热斑与隐裂若不及时发现,损失会随发电量一起放大。
一张底图 + 一个调度中枢 + 一条缺陷闭环
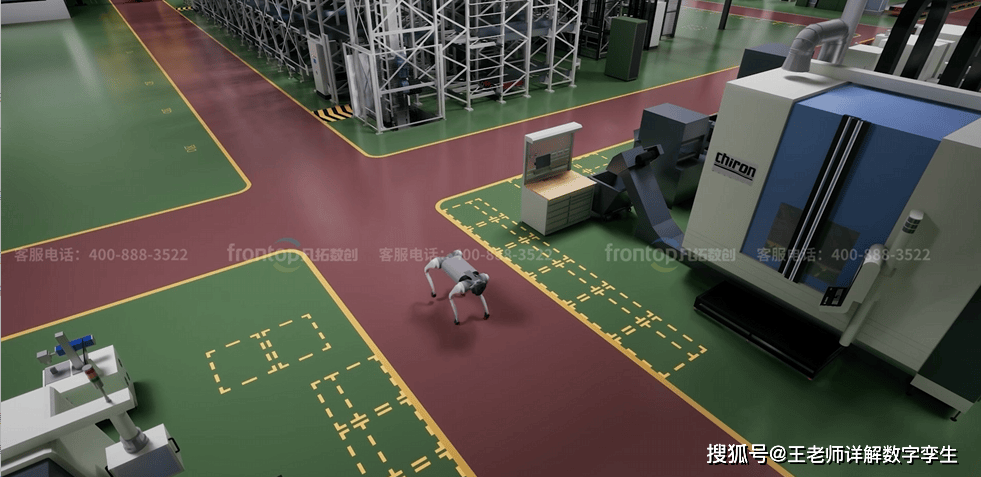
第一层是孪生底图。把场站地形、光伏矩阵、升压站设备与管线统一建模,所有终端数据在统一坐标系里落位,"空中+地面+固定"立体巡检网络才有共同的地图。第二层是调度中枢。面向巡检任务的多智能体按区域与风险等级分工编排:无人机做广域红外测温识别组件热斑与隐裂,轨道机器人近距离监测升压站设备,四足机器狗覆盖人员不易到达的复杂地形,任务完成率与告警趋势自动统计。第三层是缺陷闭环。告警自动生成工单、派发至责任人,处置结果回流入库,反哺风险研判模型,让下一次预警更早、更准。
落地这套体系,通常要先打通两件事
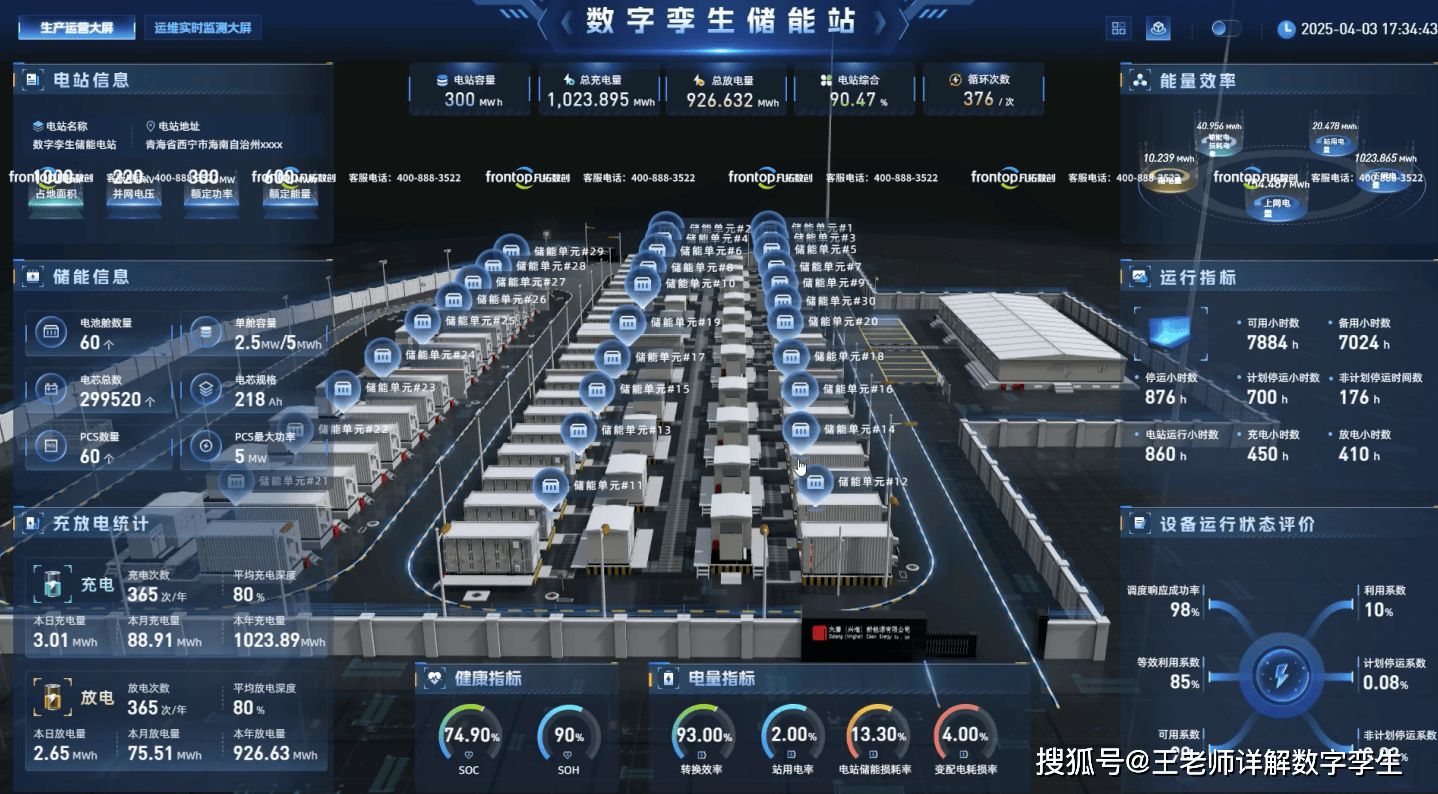
落地这套体系,通常要先打通两件事:建模精度与终端接入广度。建模上,自研 FTE 数字孪生仿真渲染引擎融合深度学习与高斯泼溅,实现高精度环境感知与动态建模,适配大面积场站与复杂地形;接入上,FunIoT 物联管理平台把异构终端、视频与环境传感器统一收口,避免每上一类机器人就多一套系统。凡拓数创在能源场景的积累中,某头部储能站以数字孪生管理平台完整映射设备运行状态、温度分布与充放电效率,集成 BMS、热成像与气体传感器实现毫秒级采集,并通过"监盘+故障+检修"多智能体协同完成告警上报、诊断分析到工单派发的闭环;南方电网项目则在电力巡检与运行可视化升级中验证了同类路径。在训练与验证侧,仿真训练平台为四足机器狗与无人机提供地形、光照与天气组合的虚拟训练场景,配合真实数据引导的强化学习缩小 Sim2Real 差距,新任务先在虚拟场站验证再上线,高原现场的试错成本随之下降。
结语
新能源场站规模越大,巡检体系越需要先有一张共同的底图。随着"无人值守+少人巡检"成为新能源场站的常态,孪生底座与多智能体协同的组合,会把运维效率与安全性同时推向新的量级。