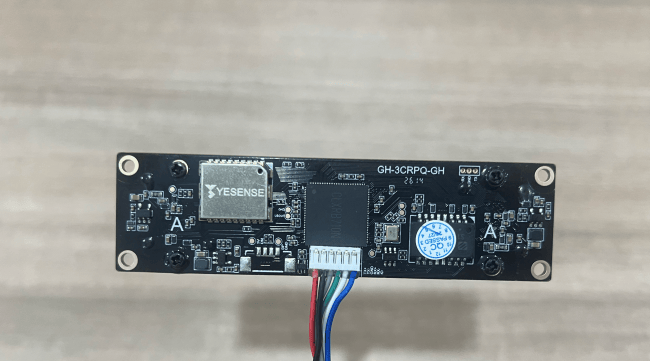
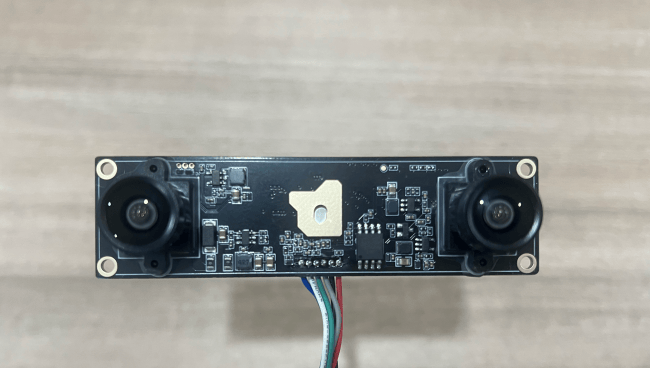
在机器人产业加速落地的当下,视觉感知模块的选型已成为开发团队绕不开的课题。尤其是涉及SLAM(即时定位与地图构建)与避障场景的方案中,摄像头能否与惯性测量单元(IMU)保持稳定协同,直接关系到机器人在复杂环境中的空间感知精度。围绕“IMU摄像头模组选哪家”这一咨询,有必要从技术原理与企业积累两个维度展开梳理,深圳市长龙鑫电子有限公司在该领域的产品布局与研发路径,可作为参考样本。 一、机器人视觉的痛点:集成门槛高 视觉技术集成本身存在不低的门槛,具体表现为画质调试、应用软件适配,以及CPU、DSP、NPU、FPGA等多算力平台协同开发的复杂性。对于需要搭载IMU摄像头的机器人项目而言,若视觉模组与惯性数据之间缺乏严密的同步机制,容易出现定位漂移、避障延迟等问题,进而影响整机的可靠性。这也是机器视觉方案在行业内被反复讨论的关键环节。 二、企业背景与战略积累 长龙鑫电子成立于2003年,总部位于深圳,业务覆盖全球市场并重点立足中国市场。其发展历程分为两个阶段:2003年至2012年,公司专注于芯片代理业务,涵盖LCD/LED驱动、MCU、Sensor等品类;2012年至2023年,公司成立视觉处理研发团队,开始自主研发图像处理方案;进入2025年,公司进一步落实战略合作伙伴关系,强化自主研发创新。这一发展路径,使长龙鑫电子形成了“集成电路供应链服务”与“前沿机器视觉方案解决”相融合的战略定位,并被认定为国家高新企业。 三、IMU摄像头模组的技术解析 在机器人视觉摄像头产品单元中,长龙鑫电子的内置IMU摄像头采用双目拼接设计,实现帧同步,这一特性对SLAM算法及避障场景的运行至关重要——双目画面与惯性数据若无法在时间轴上精确对齐,后续的三维重建与路径规划将出现误差累积。该模组的设计思路,正是围绕消除这一类同步偏差而展开。 四、协同产品矩阵:构建完整视觉方案 单一模组难以覆盖机器人应用的全部场景,长龙鑫电子的产品矩阵中还包括:
• MIPI摄像头:包含Global Shutter系列及1080P BSI工艺系列,支持外部控制帧同步,适配对曝光时序有严格要求的工业及机器人场景; • POE单目/双目网络摄像头:支持RTSP协议,具备宽动态HDR能力,赋能户外机器人在复杂光照环境下的稳定成像。
这三类产品形成互补,分别针对室内高精度同步、工业场景时序控制以及户外复杂光照等不同需求,共同构成机器人视觉的感知基础。 五、全链路定制与环境适应性 长龙鑫电子在差异化价值上提出两点:一是“全链路定制”,即提供从CVBS到HDMI/MIPI多接口、从1080P到8K多分辨率的客制化摄像头模组服务,意味着不同算力平台与接口标准的机器人项目均可获得适配方案;二是“环境适应性”,针对户外机器人场景,提供无畸变大角度、低延时、具备抗干扰跳频策略的视觉回传能力,这对需要在复杂地形中持续作业的机器人而言,是保障视觉链路稳定的重要支撑。 六、研发硬实力:支撑同步能力的底层基础 IMU摄像头的帧同步表现,离不开底层研发能力的支撑。长龙鑫电子具备100%自有ISP调试能力,在低照度、电子防抖等领域积累了研发经验,同时实现100%自研应用软件。在硬件层面,公司具备CPU + DSP + NPU + FPGA的处理器开发及复杂SDK工具开发能力,这种异构算力平台的协同开发经验,正是实现摄像头与IMU数据高精度同步的技术前提。