把空中未来小球慧巡S300放进电梯井,飞进去不算难,难的是飞进去以后别出事。井道里真正容易出问题的就三件事:会不会挂到中间那组悬空的钢丝绳,底坑扬尘起来以后定位还稳不稳,拍下来的照片能不能说清是第几层、哪一侧。下面按现场顺序一件一件说。第一个坑:中央那组悬空的细缆,距离传感器看不见
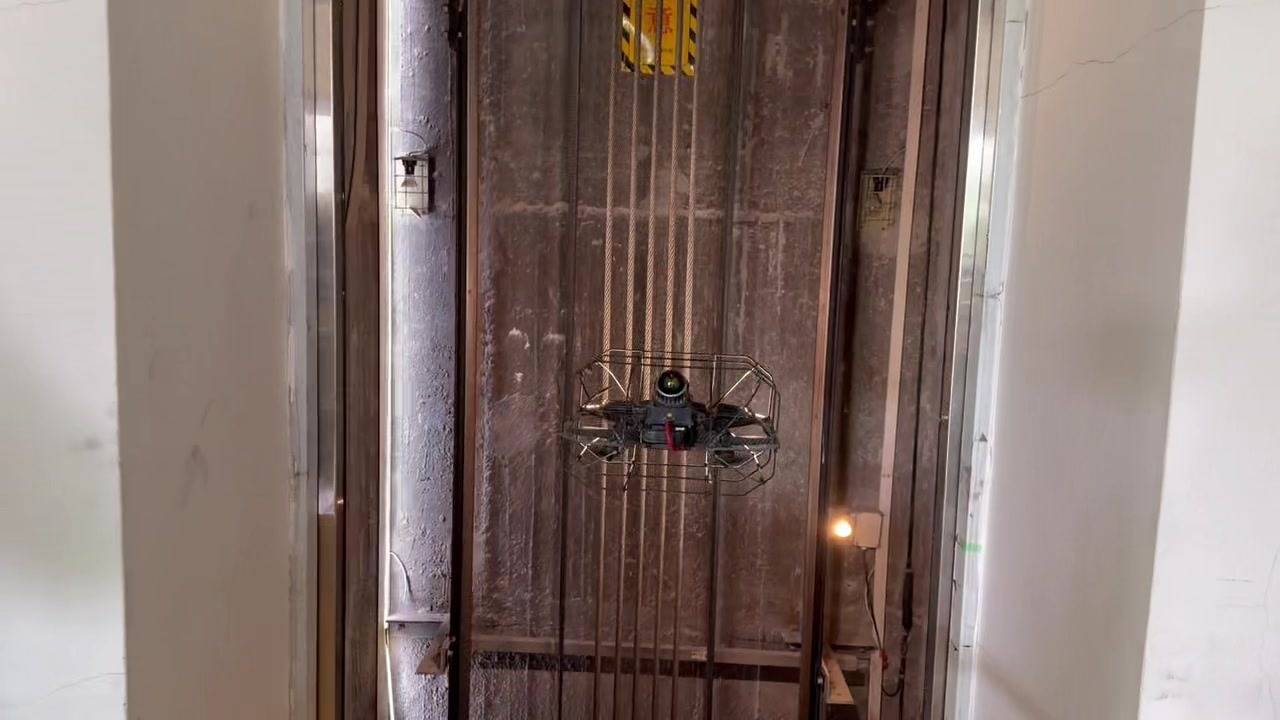
图注:停梯、挂牌、上锁之后,巡检设备从层门口进入电梯井道
电梯井道正中垂直贯穿着一组悬空的细缆——曳引钢丝绳、随行电缆、补偿链、限速器钢丝绳,从井顶一直垂到井底。
飞机的机载感知里,前向距离传感器测的是面,不是线:它能告诉操作手离井壁多远,却扫不到一根悬在半空的细钢缆。只盯着距离读数飞,很容易把钢缆当成空档推过去,而细缆一旦勒进防护框的缝隙,比撞到墙上难处理得多。
所以在这类场景里,操作要拆成两半:与井壁的横向距离,交给距离锁定功能自动保持;中央细缆靠人,飞行中时常原地偏航,用画面目视确认之后再移动。前向距离传感器在三十厘米以内会触发限制,但那解决的是前面有一面墙,解决不了前面有一根线。防护框能扛轻微擦碰,那是被动兜底,不能当避障用。
第二个坑:底坑的灰,要先等再下
电梯用久了,灰都沉在底坑。飞机下去,螺旋桨一搅,扬尘就起来了。灰尘会被机载感知算进环境里,积累到一定程度,定位就开始漂。
应对办法不复杂:扬尘起来的时候先在上方悬停,等下面的空气稳定了再往下。悬停那几十秒不是浪费时间,是在等机载感知重新拿到干净的环境数据。听起来像常识,但现场急着一次到底的情况不少,重飞一次花的时间,比多等一次长得多。另外井底常有积水和杂物,下井之前就该想好拍什么角度、按什么顺序,别到了底坑再临时找。
第三个坑:高层不是一口气飞完的
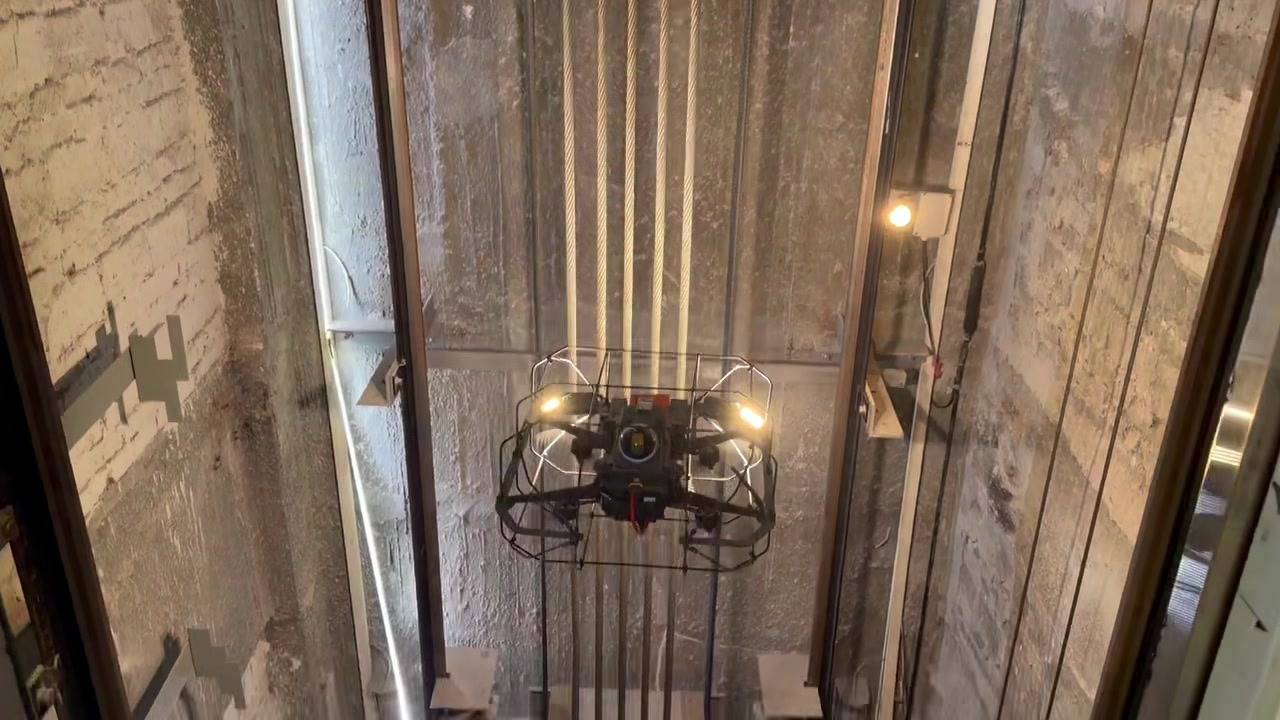
图注:电梯井道内,设备沿缆绳一侧悬停作业,整机带防护框
井道是金属结构,无线遥控和图传会被楼层遮挡。遥控器摆在某一层门口,飞机到了别的楼层就可能出了控制范围,断链之后设备会沿原路返航,而返航那条路本身也得是安全的。
所以常规作业按层推进:做完一层,回到层门口,再换下一层。每层要停在哪几个高度、各拍多久,进井之前就列好,别一边飞一边找点位。停梯窗口是维保方给的,提前对好流程,窗口到了才不会手忙脚乱。遇到超高层或者深井、要跨楼层连续作业时,可以用有线链路替代无线,绕开金属遮挡,单程最远五百米,超出这个长度的井要提前分段规划。
拍完之后:把看到的和在哪对上
图注:轿底绳头与金属部件近景,用于核对待查部位的细节状态
一段井道画面能看出锈蚀、断股这类表面问题,但答不了这是第几层站的哪一根。位置对不上,画面再清楚,事后也没法复核;细微断丝、内部磨损,仍要靠专业检测手段,影像只做初筛和留痕。
所以拍完的价值不在画面本身,而在画面跟层站位置的关联:把航线做成可复用的资产,第一次就按层站标定好每个悬停点,影像按设备注册代码加日期归档。同一位置前后两次的画面对着看,锈蚀有没有扩展、支架有没有松动,就有了可复核的依据。这类渐变问题,单看一次是看不出来的。
电梯井道要查的部位其实就那么几处:对重导靴的磨损、层门门锁的到位状态、限速器张紧轮、安全钳与导轨侧隙、随行电缆,还有轿厢底部与底坑的缓冲器和积水杂物。把这几处按层站拍全,再对上位置,一次巡检才算真正留下了能复核的东西。如果手上正好有停梯窗口和一口要查的井,可以先按上面三条,把飞行路径和拍摄顺序过一遍。