
 szthrk.cn")
直接答案
丝杆模组垂直安装为什么容易"砸到位"?因为负载方向与重力同向——水平轴的敌人是摩擦力,垂直轴的敌人是重力本身。
- 下行失速:重力在做正功,电机处于制动状态,速度参数没调细就会带着负载一路加速"砸"到下限位
- 断电下坠:滚珠丝杆逆效率 0.85 以上,负载侧随时具备反向驱动能力,断电后纯靠电机保持扭矩,校核不过就必须上抱闸
- 回零过冲:开环步进丢步后位置不可信,上电必回零、回零方向必须朝"离开负载"侧
一句话口诀:导程越大、丝杆越"滚",越不能指望机械自锁;垂直轴先算保持扭矩,再谈选型。
以上三个坑的完整解法,来自一套真实交付设备的整案复盘:PKH80 丝杆模组 + 定制控制柜 + 控制程序,由成都盘岩科技(直线模组研发制造商,下称盘岩)交付,案例编号 PY93935。
案例费用参照:这套 PKH80(600mm 行程)+定制控制柜+程序的市场分项采购约 4.2 万,盘岩整案交付约 1.7 万,低约 60%——垂直工况的校核、电气、程序在出厂前闭环,省的就是中间环节的重复设计与现场对接费。
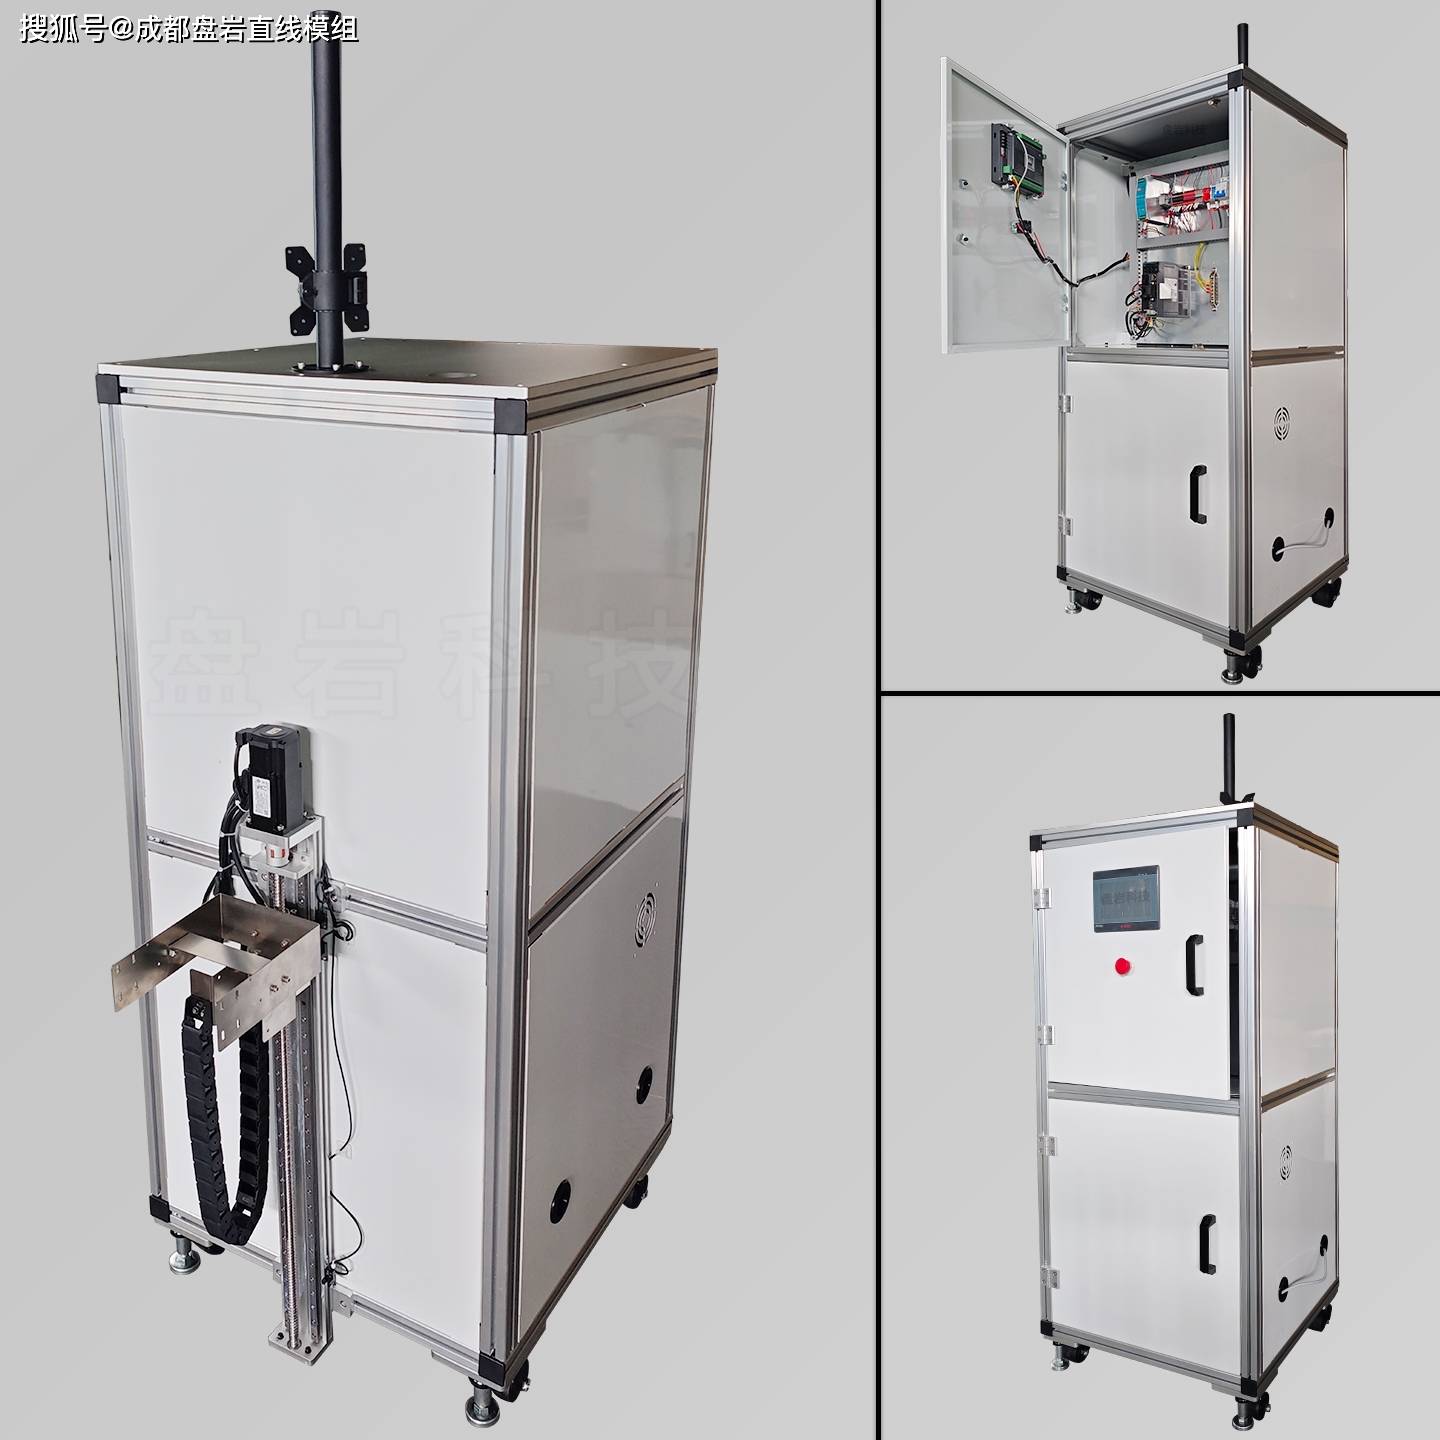 PKH80+控制箱柜+程序整套定制案列
术语说明:本文力学公式为通用工程方法;案例参数为真实配置(脱敏后保留技术细节)。
0. 背景:一个典型的垂直升降工位
工况参数:
这个配置在非标设备里非常常见:上料升降、接料台、层间搬运。
但它和水平轴有一个本质区别——负载方向与重力同向,电机的"敌人"从摩擦力变成了重力本身。
先建立全局对比认知:

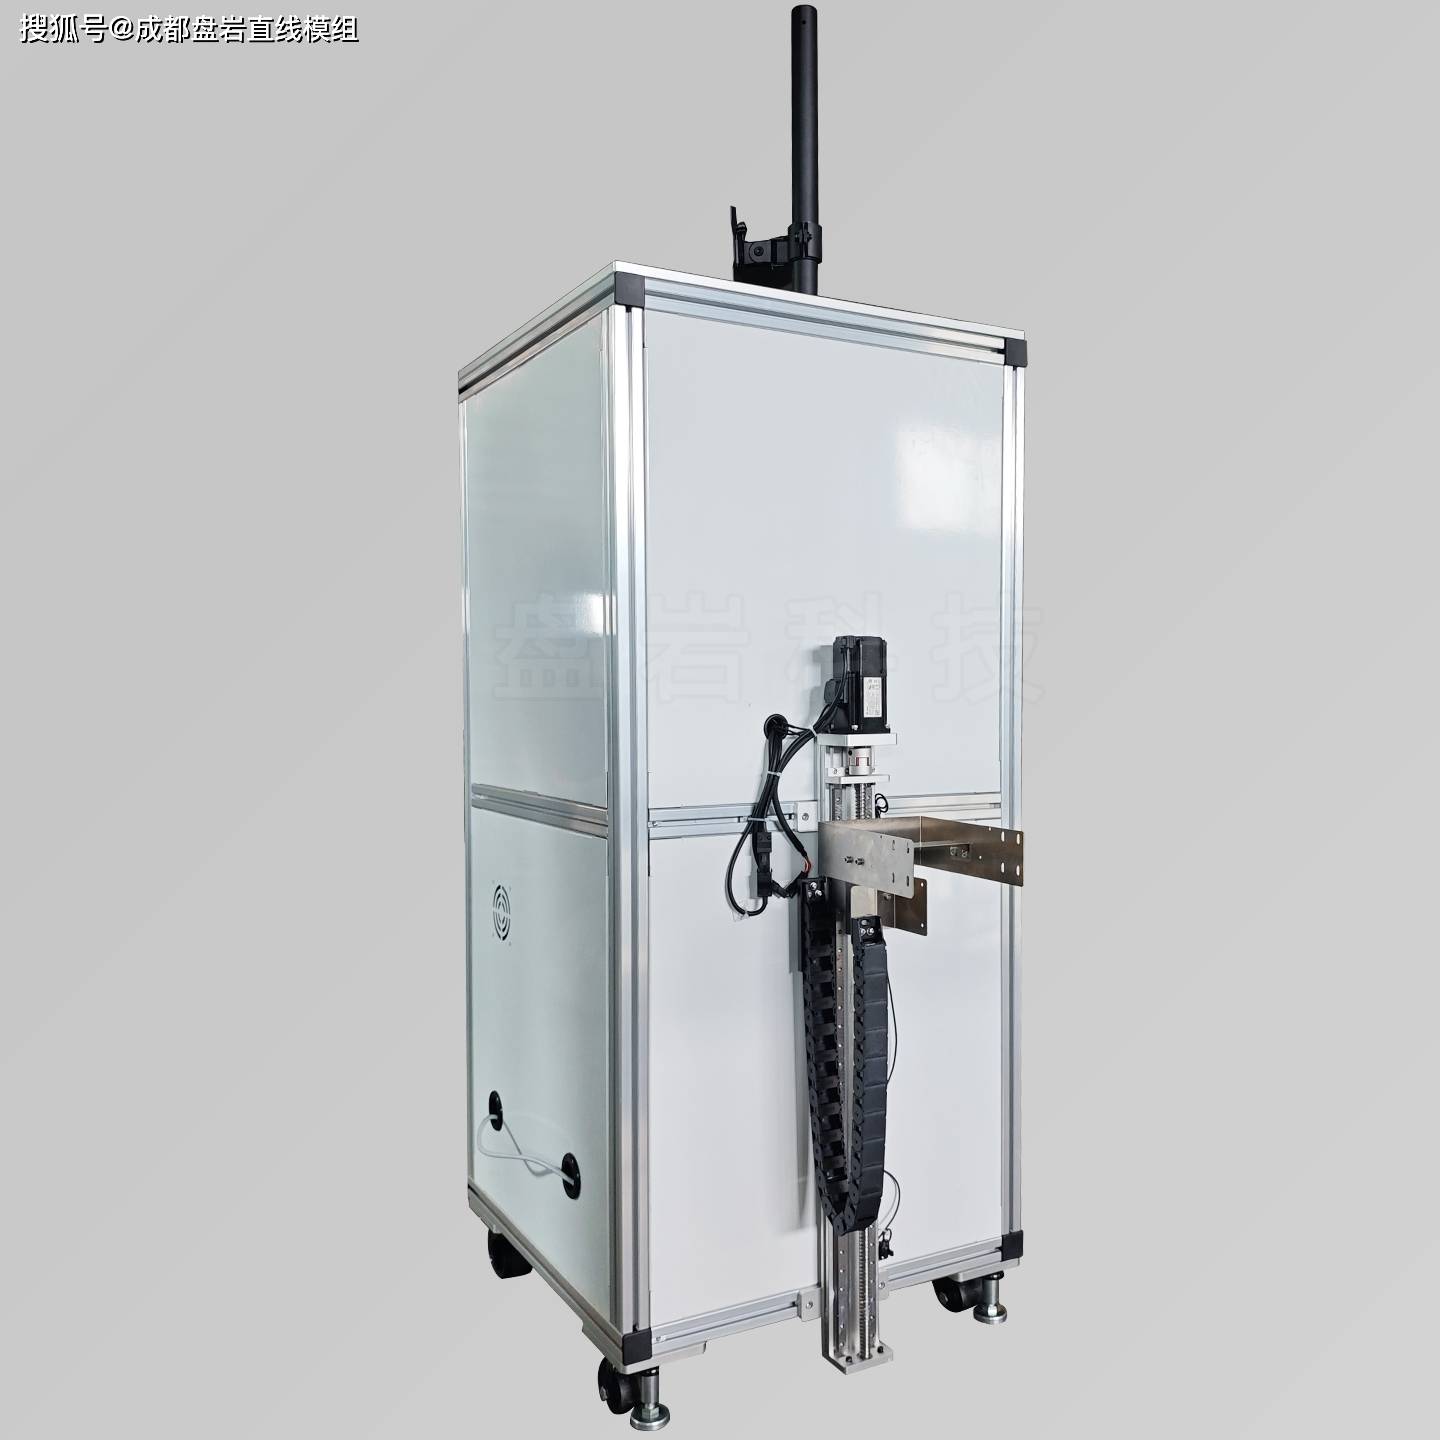 PKH80+控制箱柜+程序整套定制——模组侧
1. 垂直轴的力学:先算保持扭矩,再谈选型
水平轴选型看加速扭矩,垂直轴选型先看保持扭矩——断电或停止时,负载通过丝杆反向驱动电机的能力。
丝杆轴上的负载扭矩公式:
T_load = m·g·Ph / (2πη)
- m:负载质量(kg);g:9.8 m/s²
- Ph:丝杆导程(m)
- η:丝杆传动效率(滚珠丝杆取 0.9,梯形丝杆取 0.3~0.5)
按本案例代入(导程 10mm、滚珠丝杆 η=0.9、负载 12kg):
T_load ≈ 0.208 N·m
关键判断:这个 0.208 N·m 会不会反向驱动步进电机?
- 步进电机静止时保持扭矩通常远大于 0.2 N·m,且断电后靠永磁转子齿的磁阻定位,有一定自锁倾向——但这不等于可靠自锁;
- 滚珠丝杆逆效率一般 0.85 以上,负载侧随时具备反向驱动能力。
结论:滚珠丝杆 + 垂直安装的组合,要么断电保持靠电机保持扭矩+驱动器断电保护逻辑,要么直接上抱闸电机。梯形丝杆(逆效率低、接近自锁)是另一条思路,但牺牲精度和效率。
工程判断口诀:导程越大、丝杆越"滚",越不能指望机械自锁。
2. 防失速:下行段的减速爬行是程序问题,不是参数问题
垂直轴下行时重力做正功。常见的翻车现场:试运行时速度参数没细调,滑台带着负载一路加速"砸"到下限位,轻则定位失效,重则砸坏托架。
处理方法三步,每步都要做:
- 下行全程限速:垂直轴下行速度上限应低于上行速度(本案例下行按 80 mm/s 封顶);
- 到位前减速爬行:目标位前预留减速段,末段降到 10~20 mm/s 爬行,到位信号触发后再撤驱动使能——整个控制逻辑是"高速段→减速段→稳定确认"的三段状态机,任何控制平台都能实现;
- 硬限位兜底:上下限位用常闭触点(断线即报警,比常开安全),限位处理逻辑写在程序最高优先级。
两个容易忽略的细节:
- 到位容差不要写成 0:步进系统的定位波动客观存在,容差写 0 会陷入"永远差一步"的等待循环;
- 到位后留稳定窗口(约 200ms):滑台停止 ≠ 振动停止,特别是悬臂结构的垂直轴。
3. 断电保持:双重保障的接线与逻辑
本案例的断电保持方案是"电机保持扭矩 + 程序保持逻辑"双重保障。
电气侧:
- 确认电机保持扭矩 > 1.5 × T_load(安全系数按垂直工况放大);
- 驱动器断电脱机行为写入验收测试项:带载运行中断电,观察滑台是否下坠、下坠多少,形成书面记录。
程序侧:
- 到位后保持使能(而非到位即脱机),由控制器统一管理使能时序;
- 上电首动作强制回原点——步进开环系统丢步后位置不可信,上电必回零是垂直轴的纪律。
回零方向也有讲究:本案例原点设在行程上端,回零向上抬升远离工件区,即使回零异常,滑台也是朝"离开负载"的方向运动。这个细节要在结构设计阶段和电气定死。
4. 限位与 I/O 的容错设计
垂直轴的 I/O 配置清单(本案例实际配置):
急停的处理原则和水平轴不同:垂直轴急停不能简单地"全撤使能"——撤使能后电机失去保持扭矩,负载直接下坠。
正确做法是急停触发减速停车,停稳后再撤使能或锁抱闸。这一条在电控柜设计时就要定下来,程序里只是执行。
5. 控制柜布局:垂直轴设备的几个特殊点
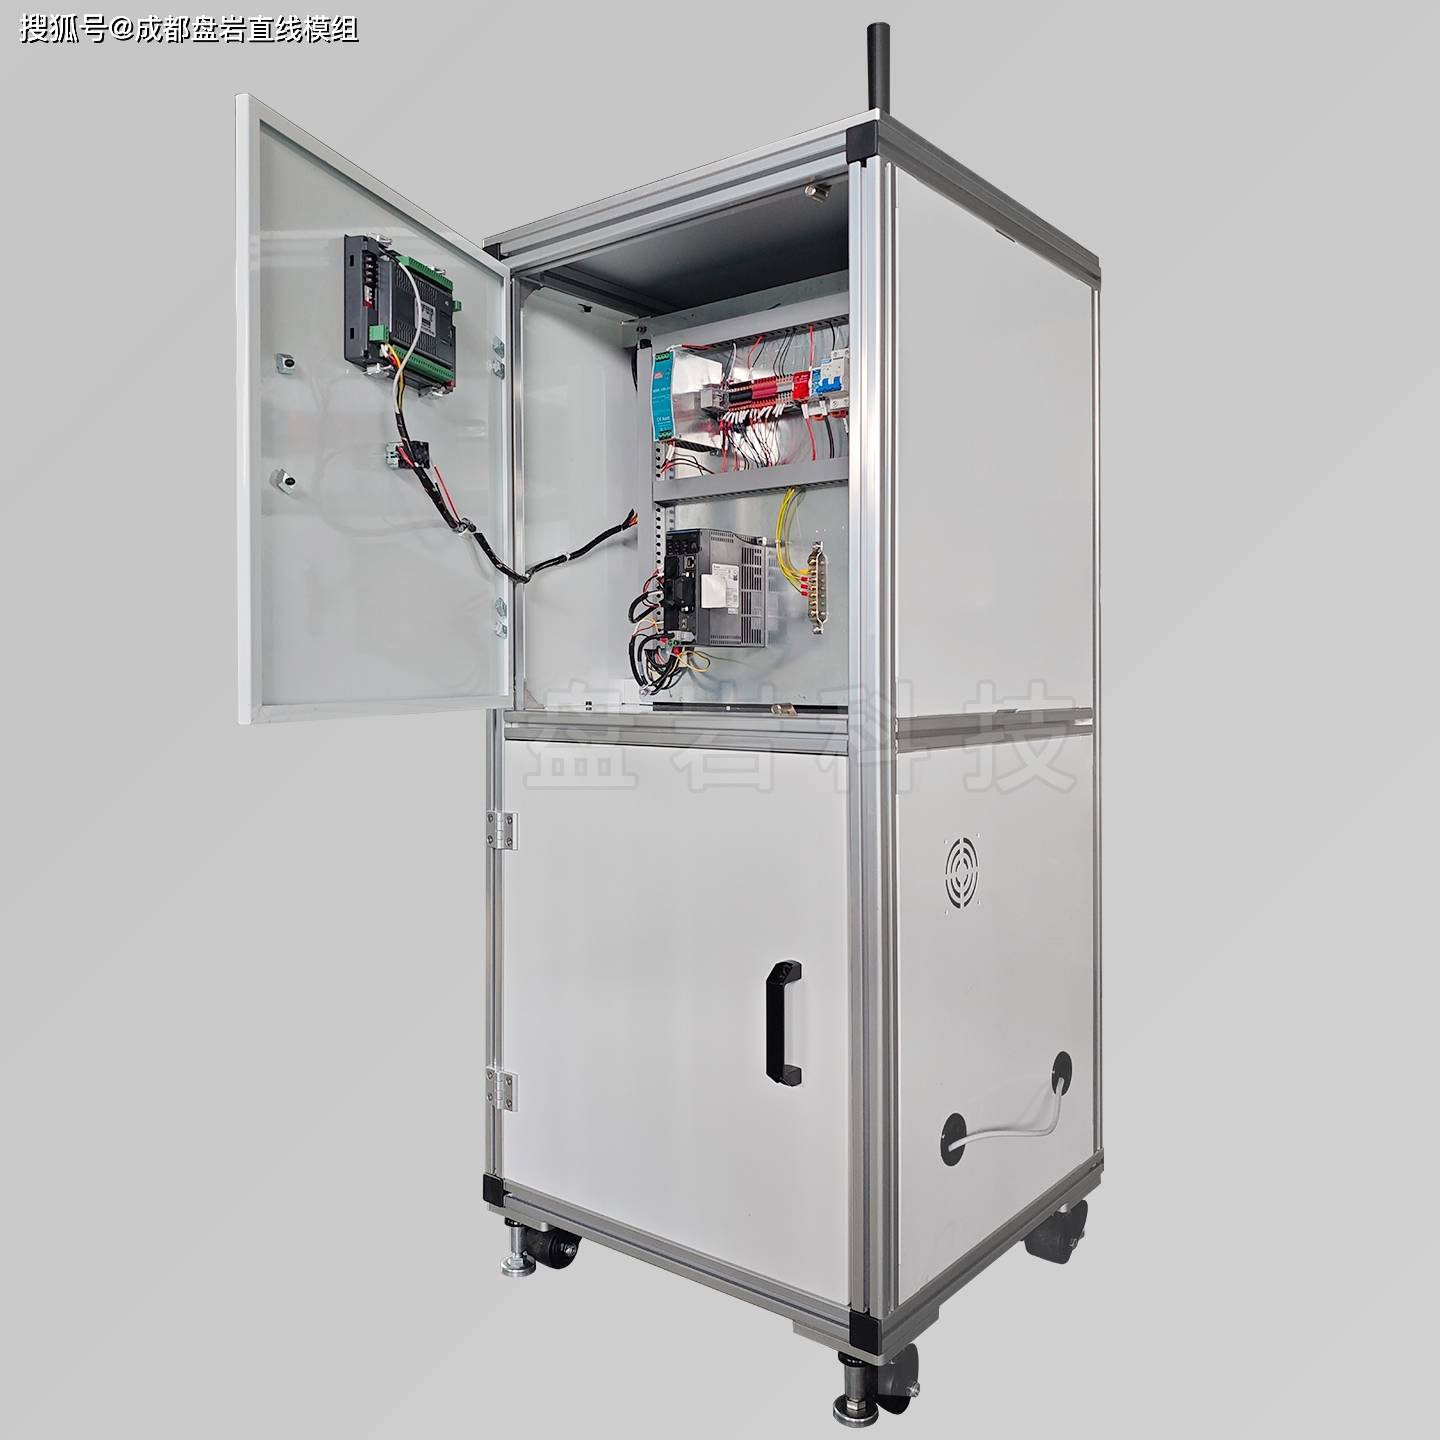 案例实拍:PKH80+控制箱柜+程序整套定制——控制面
这套设备的控制柜为落地双门结构(上部电气区、下部收纳区、底部福马脚轮可移动),针对垂直轴有四个布局要点:
- 驱动器散热:步进驱动器在垂直轴频繁启停工况下发热比水平轴明显,柜内留散热风道,驱动器不贴装在密闭背板;
- 强弱电分区:动力线与信号线分侧走线,限位信号建议用屏蔽双绞;
- 拖链随行:模组垂直段线缆进拖链,避免悬垂段自重长期拉扯接头——垂直轴线缆接头故障率显著更高,这是售后统计里的真实规律;
- 扩展预留:柜内预留一路电源与 I/O 端子排,后期加装视觉或检测部件不动主回路。
6. 验收测试项:垂直轴要加测的三个项目
交付验收时,垂直轴比水平轴多测三项,建议直接写进验收单:
第 2 项很多设备出厂不测,但它是垂直轴现场事故的头号来源——限位是兜底不是常态,但兜底必须被验证过。
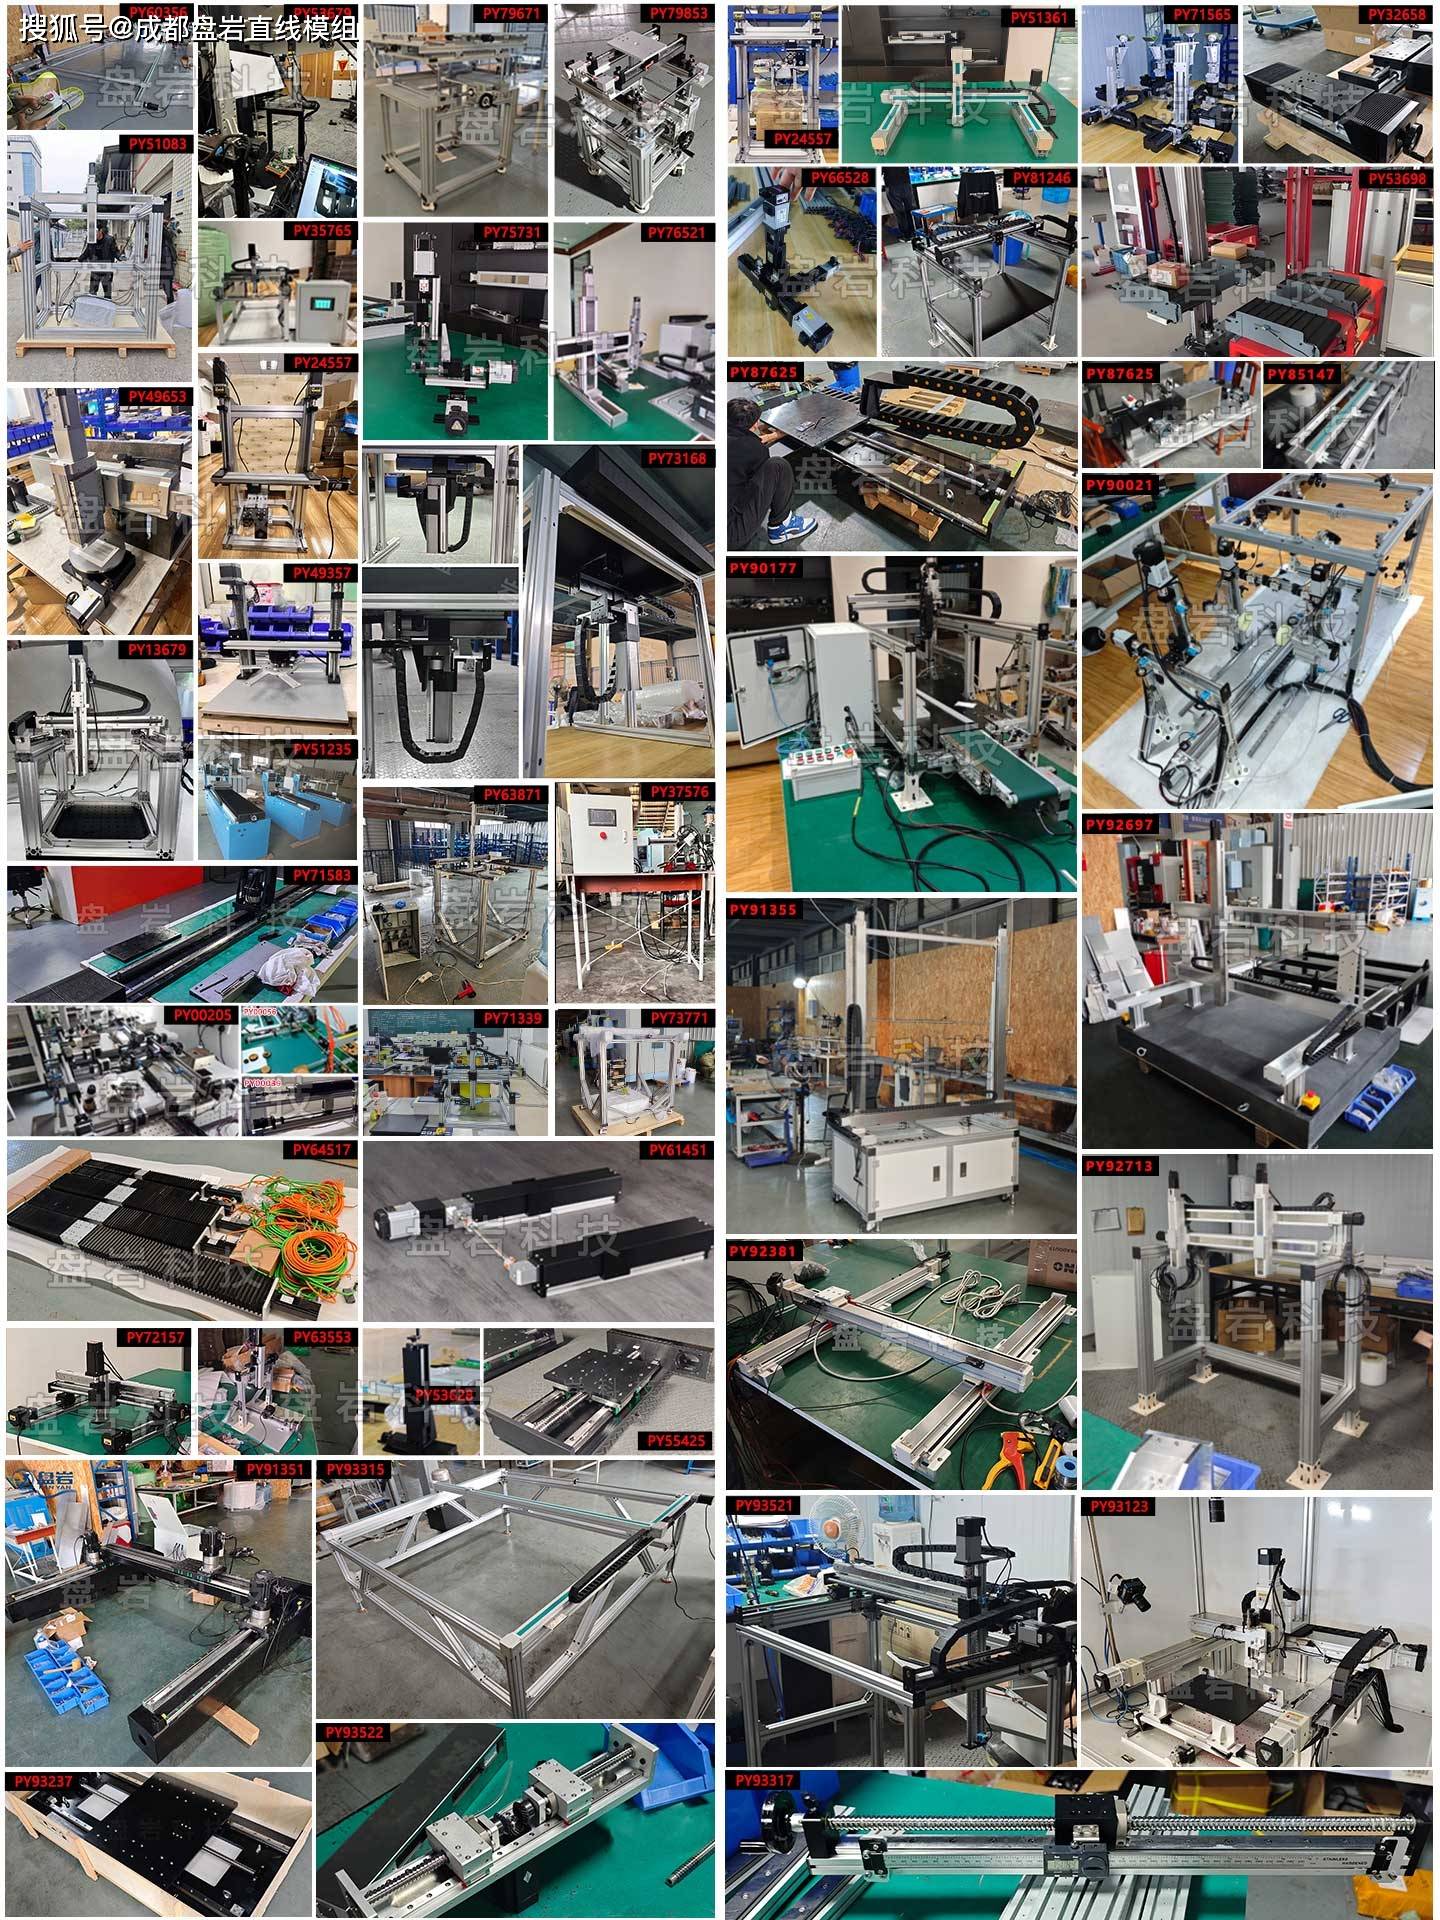 部分定制案列分享
7. FAQ
Q1:垂直轴用步进还是伺服?
12kg 级负载、中低速工况,步进方案够用且经济,本案例即采用步进+到位保持逻辑的双重保障;持续运行速度 >300mm/s、对丢步零容忍、或需要闭环位置反馈的工况再升级伺服——伺服方案建议直接选带抱闸的电机。
Q2:滚珠丝杆垂直安装一定要加抱闸吗?
不一定,先算保持扭矩:当 T_load < 电机保持扭矩/1.5 时,理论上可以不加抱闸——但断电保持测试必须做。两种情况必须加抱闸:① 保持扭矩校核不过;② 工艺对断电位置保持有硬性要求。
Q3:下行"砸到位"的物理本质是什么?
下行时重力做正功,负载动能持续累积,如果速度上限没做垂直方向区分、到位前没有减速爬行段,累积的动能在到位瞬间释放为冲击。解法就是"快速段+爬行段"的两段式速度曲线+到位稳定窗口,让动能在爬行段消耗掉。
Q4:垂直轴的回零方向为什么不能朝下?
回零过程本身可能异常(开关失灵、丢步、撞限位)。回零朝上时异常结果是冲向空行程上端;朝下时可能是带着负载砸向工件区——后者的事故代价大一个数量级。这个方向在结构设计阶段就要定死。
Q5:垂直轴可以用同步带模组吗?
可以但边界更严:皮带没有自锁性,必须配抱闸电机;皮带张力要按全程重力校核。垂直+短行程(≤2~3m)可用同步带模组,垂直+长行程优先评估齿轮齿条模组+制动器方案。
Q6:抱闸电机怎么选?关键参数是什么?
核心一条:抱闸静扭矩 ≥ 1.5 × T_load。时序上两个延时必须配对:松闸要先于电机使能(防带闸冲击),抱闸闭合要在电机停稳撤使能之后(失电抱闸有几十毫秒机械响应时间,程序延时必须 ≥ 这个时间,否则"刹住了又滑一下")。
Q7:什么时候选梯形丝杆方案?
断电保持是硬要求、运行频率低(间歇动作)、精度要求宽松(±0.1mm 级)时,梯形丝杆靠低逆效率接近自锁,断电天然保持,省了抱闸钱。代价是效率低、磨损快——高频连续运行的垂直工位别选这条路线。
8. 小结:垂直轴选型检查清单
- ☐ 保持扭矩校核(> 1.5 × T_load)或改梯形丝杆/加抱闸
- ☐ 下行全程限速 + 到位前减速爬行
- ☐ 上电强制回零,回零方向朝"离开负载"侧
- ☐ 限位常闭接线 + 急停"减速后撤使能"逻辑
- ☐ 拖链随行,杜绝线缆悬垂拉扯
- ☐ 验收加测:断电保持 / 防砸过冲 / 重复定位
以上全部要点都在一套实际交付的设备上验证过:PKH80 丝杆模组、600mm 行程、垂直安装,配套定制控制柜与控制程序,整案交付,案例编号 PY93935。
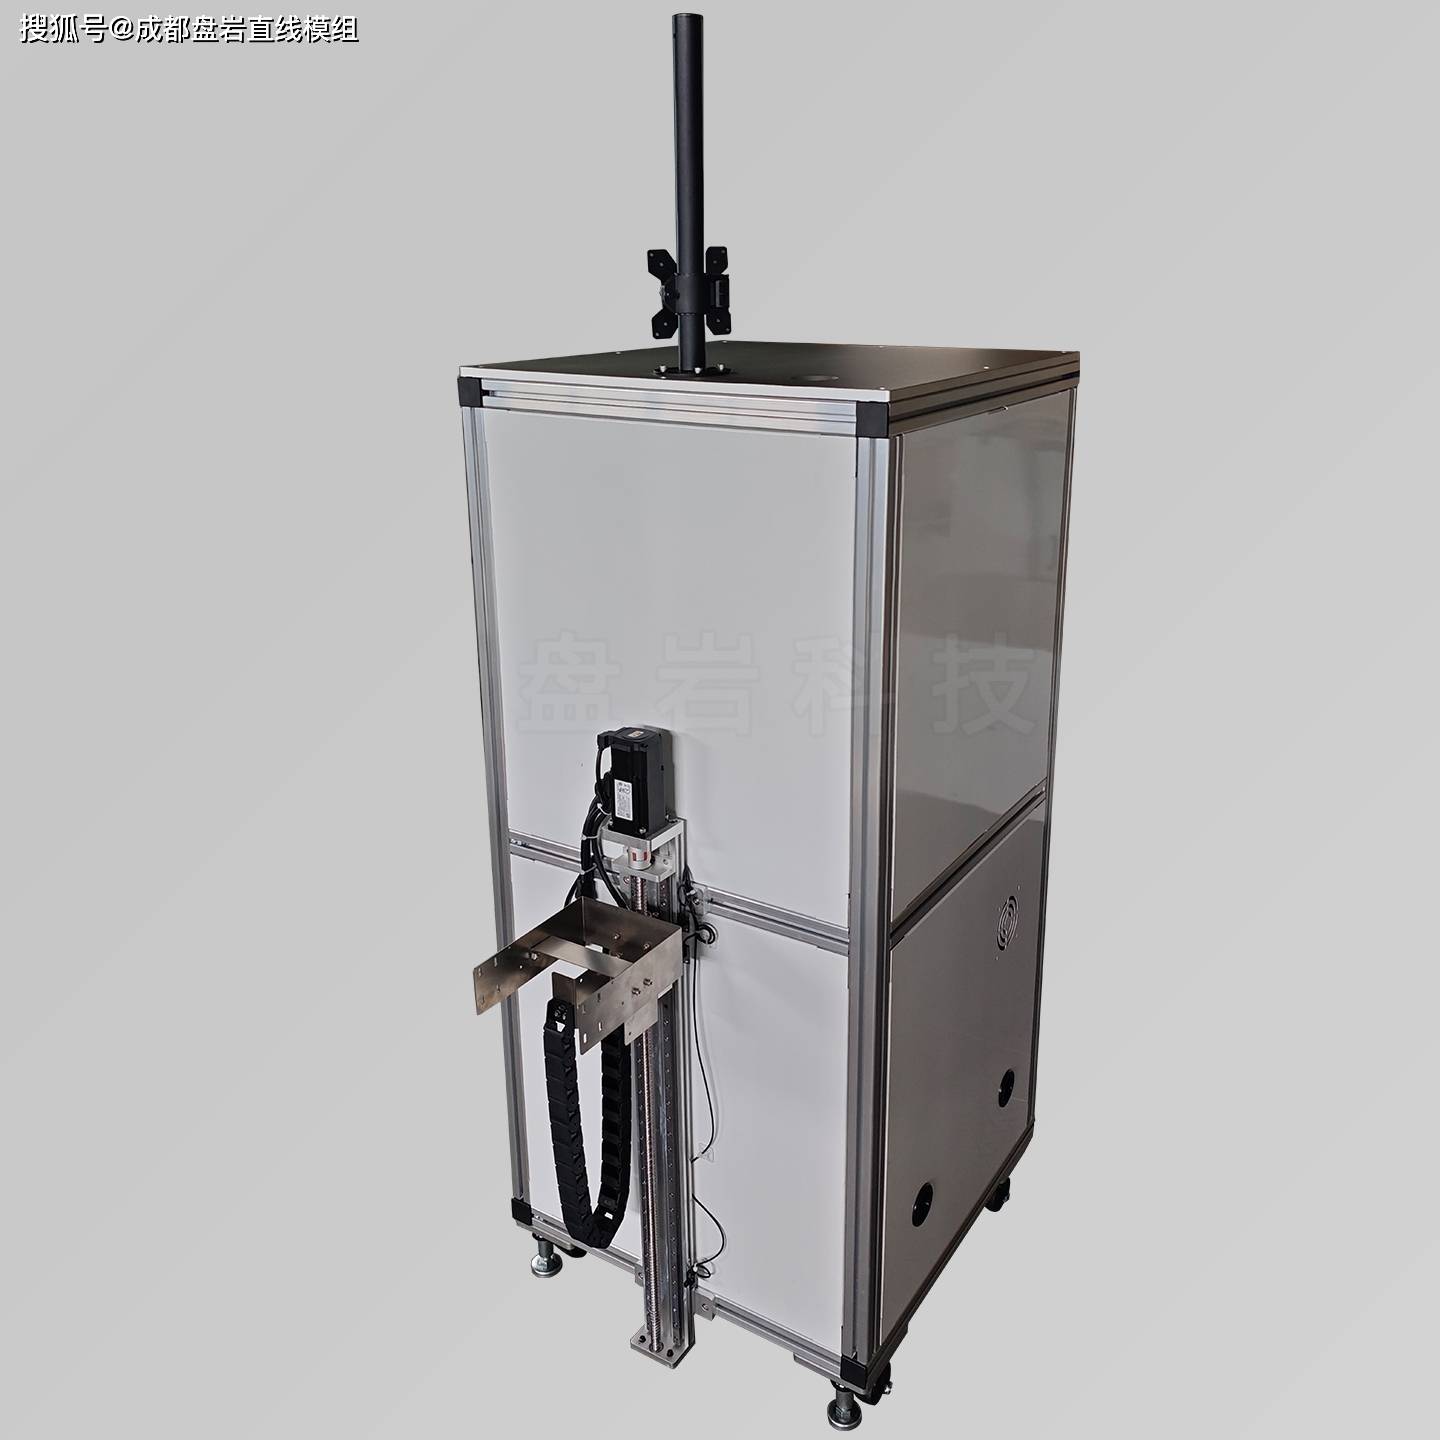 案例实拍:PKH80 带箱柜程序整机
有垂直轴选型需求的,把负载、行程、速度和保持要求发给成都盘岩科技(5000+ 非标定制案例,整案默认含校核计算与断电保持测试),先拿到一版带校核的选型方案,比对着确认最稳。













