2026年11月7日 下午17:30
自锁的本质是摩擦角压过导程角
蜗杆副能不能自锁,不看型号看角度。蜗杆螺旋线展开以后与分度圆端面的夹角叫导程角,一般用γ表示。蜗轮齿面在蜗杆上滑动的过程中产生摩擦,摩擦系数换算成角度就是当量摩擦角。当导程角小于当量摩擦角时,反向推动蜗轮产生的圆周力,会被齿面摩擦消耗掉,机构停住不动;导程角一旦大于当量摩擦角,反向力就能自己把蜗杆推着转,机构失去保持能力。钢对青铜的配对,干摩擦条件下当量摩擦角大致在三点五度到五度之间,有润滑时摩擦系数下降,这个角还要更小。所以常说的导程角四度以内接近自锁,是给了一个偏保守的估计,不是一条精确的判定线。
单头蜗杆才谈得上自锁
导程角跟头数、模数、直径都挂钩。正切值等于头数乘以轴向模数再除以分度圆直径。同样的中心距下,单头蜗杆导程角小,双头、三头蜗杆的导程角成倍上去。多头蜗杆常见导程角在十度以上,靠自锁这件事基本不用想。反过来,导程角压到四度以下,往往要靠单头加较大的直径比来实现,减速比也跟着做得很大,六十比、八十比都在这个区间。这条链条要记住:要自锁,就要小导程角;小导程角就意味着单头和大速比,没有例外。
振动会把自锁条件推翻
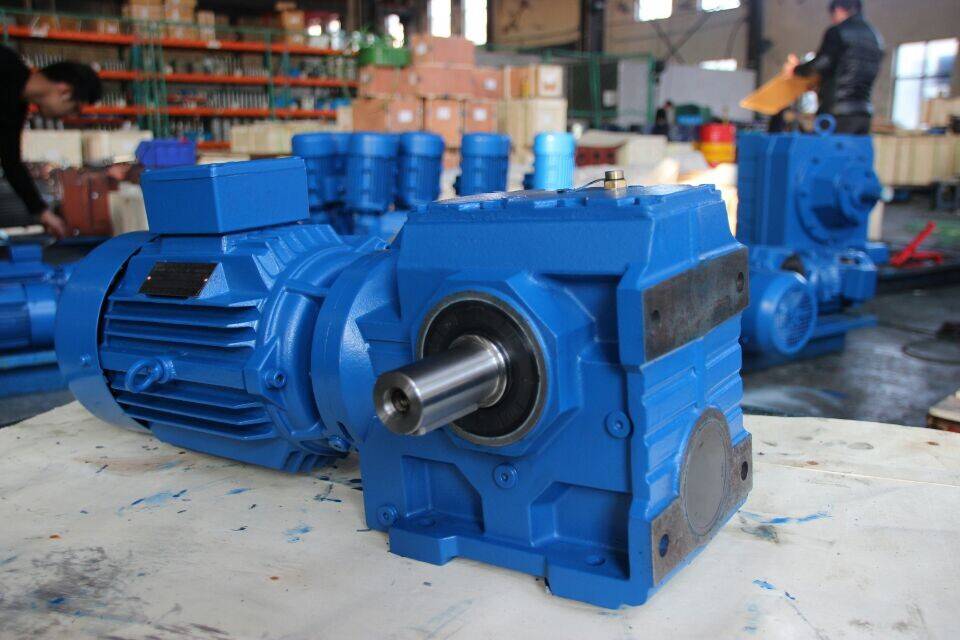
静态算出来的自锁,装到设备上经常不管用。齿面处在振动环境里,法向力周期性波动,接触区瞬间出现微观滑移,摩擦系数从静态值往下掉,当量摩擦角跟着变小。原来四度导程角还能压住,振动一起来,实际摩擦角掉到三度,条件就反过来了。输送线、破碎、搅拌这类有冲击的场合,反向力矩不是平稳施加的,是一个个尖峰,尖峰到来时齿面短暂脱离接触又重新贴合,这段空档里自锁等于不存在。所以S系列样本上写可自锁的机型,选型时要按动态工况再复核一遍,不能拿静态结论直接用。复核的办法不复杂:把实际反向力矩、振动量级、润滑状态列进去,重新估一遍摩擦角。
反转和垂直负载必须补机械保持
垂直提升、闸门、卷扬这类工况,重力方向始终朝一侧拉,一旦断电或者联轴器松动,蜗杆副靠摩擦那点余量兜不住。工程上的做法是加抱闸或者逆止器,抱闸装在电机侧,断电即抱死,逆止器做成单向,允许正转、阻止反转。有人觉得加了自锁蜗杆就能省掉抱闸,这笔账要算清:抱闸增加的成本是确定的,而自锁失效带来的下滑是随机的,两者的量级不在一个层面上。安全相关的工位,机械保持和自锁应该是叠加关系,不是替换关系。
自锁的代价是效率
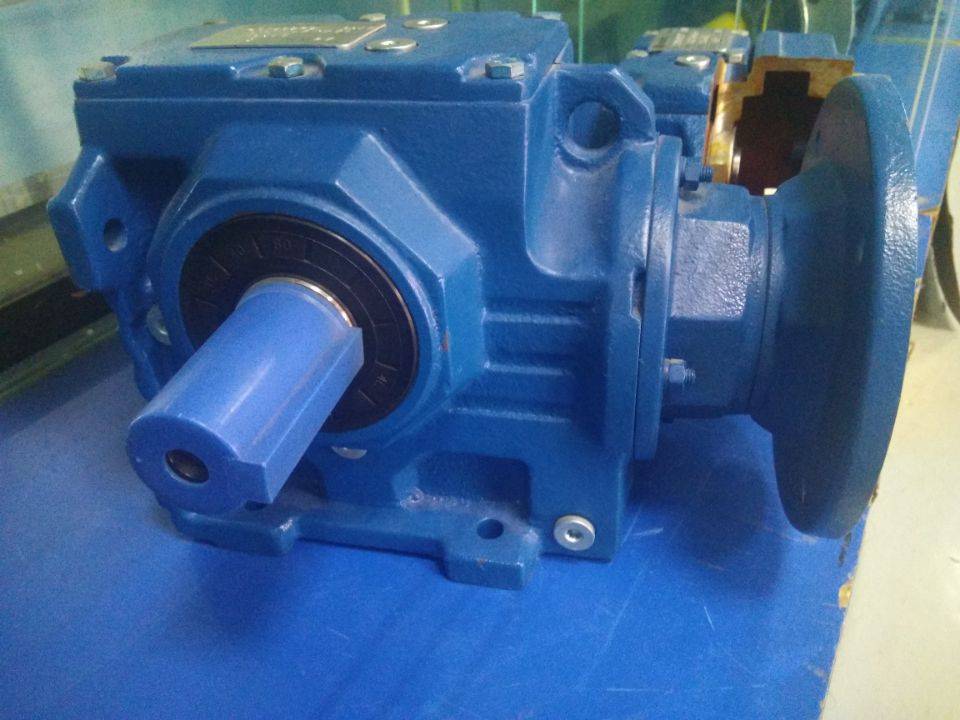
自锁和高效在蜗杆副里是一对反向指标。导程角越小,齿面相对滑动速度越大,摩擦功越多。单头小导程角蜗杆的传动效率通常低于百分之五十,双头能到百分之七十上下,四头还要高一些。效率低意味着同样的输出功率下发热更多。举个例子,输出端需要二百牛米、转速二十转每分,输出功率约零点四二千瓦;按效率百分之四十五倒推,输入端要零点九三千瓦,多出来的零点五千瓦全变成热,靠壳体自然散热往往不够,机壳温度和油温都会往上走。要是工位只需要停位保持、不需要真自锁,用高效率蜗杆配抱闸,账面上更划算。瓦玛特在配型时会先问一句:这个位置是要它自己停住,还是要它停下来以后不倒退。两个答案对应两种结构。
先问清要不要真自锁
选型阶段把工况拆开来看:有没有反向力矩、反向力矩多大、断电时负载会不会自己走、环境里有没有振动和冲击。有反向力矩且需要断电保持,走抱闸方案;有反向力矩但只在停机后出现,可以考虑自锁加辅助制动;没有反向力矩,就不必为自锁去付效率的代价。把这个判断前置,比事后在现场加装制动器省事得多。
想继续看这类选型算例的,点个关注,后面接着拆。