锂电产线机器人气动夹爪:电芯与模组搬运抓取,难的不是力,是"不伤"
一、锂电末端抓取,规则和其他行业不一样
汽车焊装、机床上下料的夹爪逻辑是"抓得稳"。锂电产线的逻辑是"抓得稳,还不能留痕迹"。电芯壳体是铝壳或钢壳,方形铝壳本身硬度低、易变形,软包电芯外层铝塑膜厚度只有 0.1~0.2 mm 量级,一次过压就可能是永久性的隐患;极片怕压痕、极耳怕折伤,而电解液、粉尘、NMP 残留又对金属表面和密封件极度不友好。
所以锂电产线的机器人末端执行器选型,第一句话不该问"夹持力多大",而该问:接触状态、防护等级、力值上限、掉件保护,这四件事是不是都过关。
二、工艺口径倒推:夹爪要满足什么
从公开的储能锂电池模组与 PACK 产线工艺要求可以看到非常具体的边界条件:模组堆叠可达 16 个电芯,堆叠后极柱高度差要求小于 0.05 mm;汇流排与极柱装配间隙要求小于 0.2 mm;套钢带成型时两侧压力上限 8000 N,单颗电芯承受的压紧力被严格限定在 300~500 N 区间。机器人侧对夹爪的规定同样明确——必须做绝缘处理、必须抓得牢、必须不能抓伤电芯、固定结构必须做互锁防止松动脱落,并且夹紧力与夹取尺寸要可调以兼容多品种。
把这些条件翻译成末端需求,就三条:
- 夹持力要"可设上限",而且上限按最薄弱工件设定,不是按最厚的设。普通开环气爪只有"全开—全闭",遇到厚度公差就无解,所以锂电现场更倾向用力值可限制的方案。
- 接触面要仿形。夹指按工件外形定制、材料选软性或防静电类型,通用平面夹持必然造成局部受力集中,划伤与压痕就是这么来的。
- 掉件保护必须是系统级设计。电芯是带电工件,从模组上方坠落的后果不只是设备损伤。断气自锁、机械互锁、双重夹持结构在锂电工位的优先级远高于成本考量。
三、气动夹爪在锂电产线的合理位置
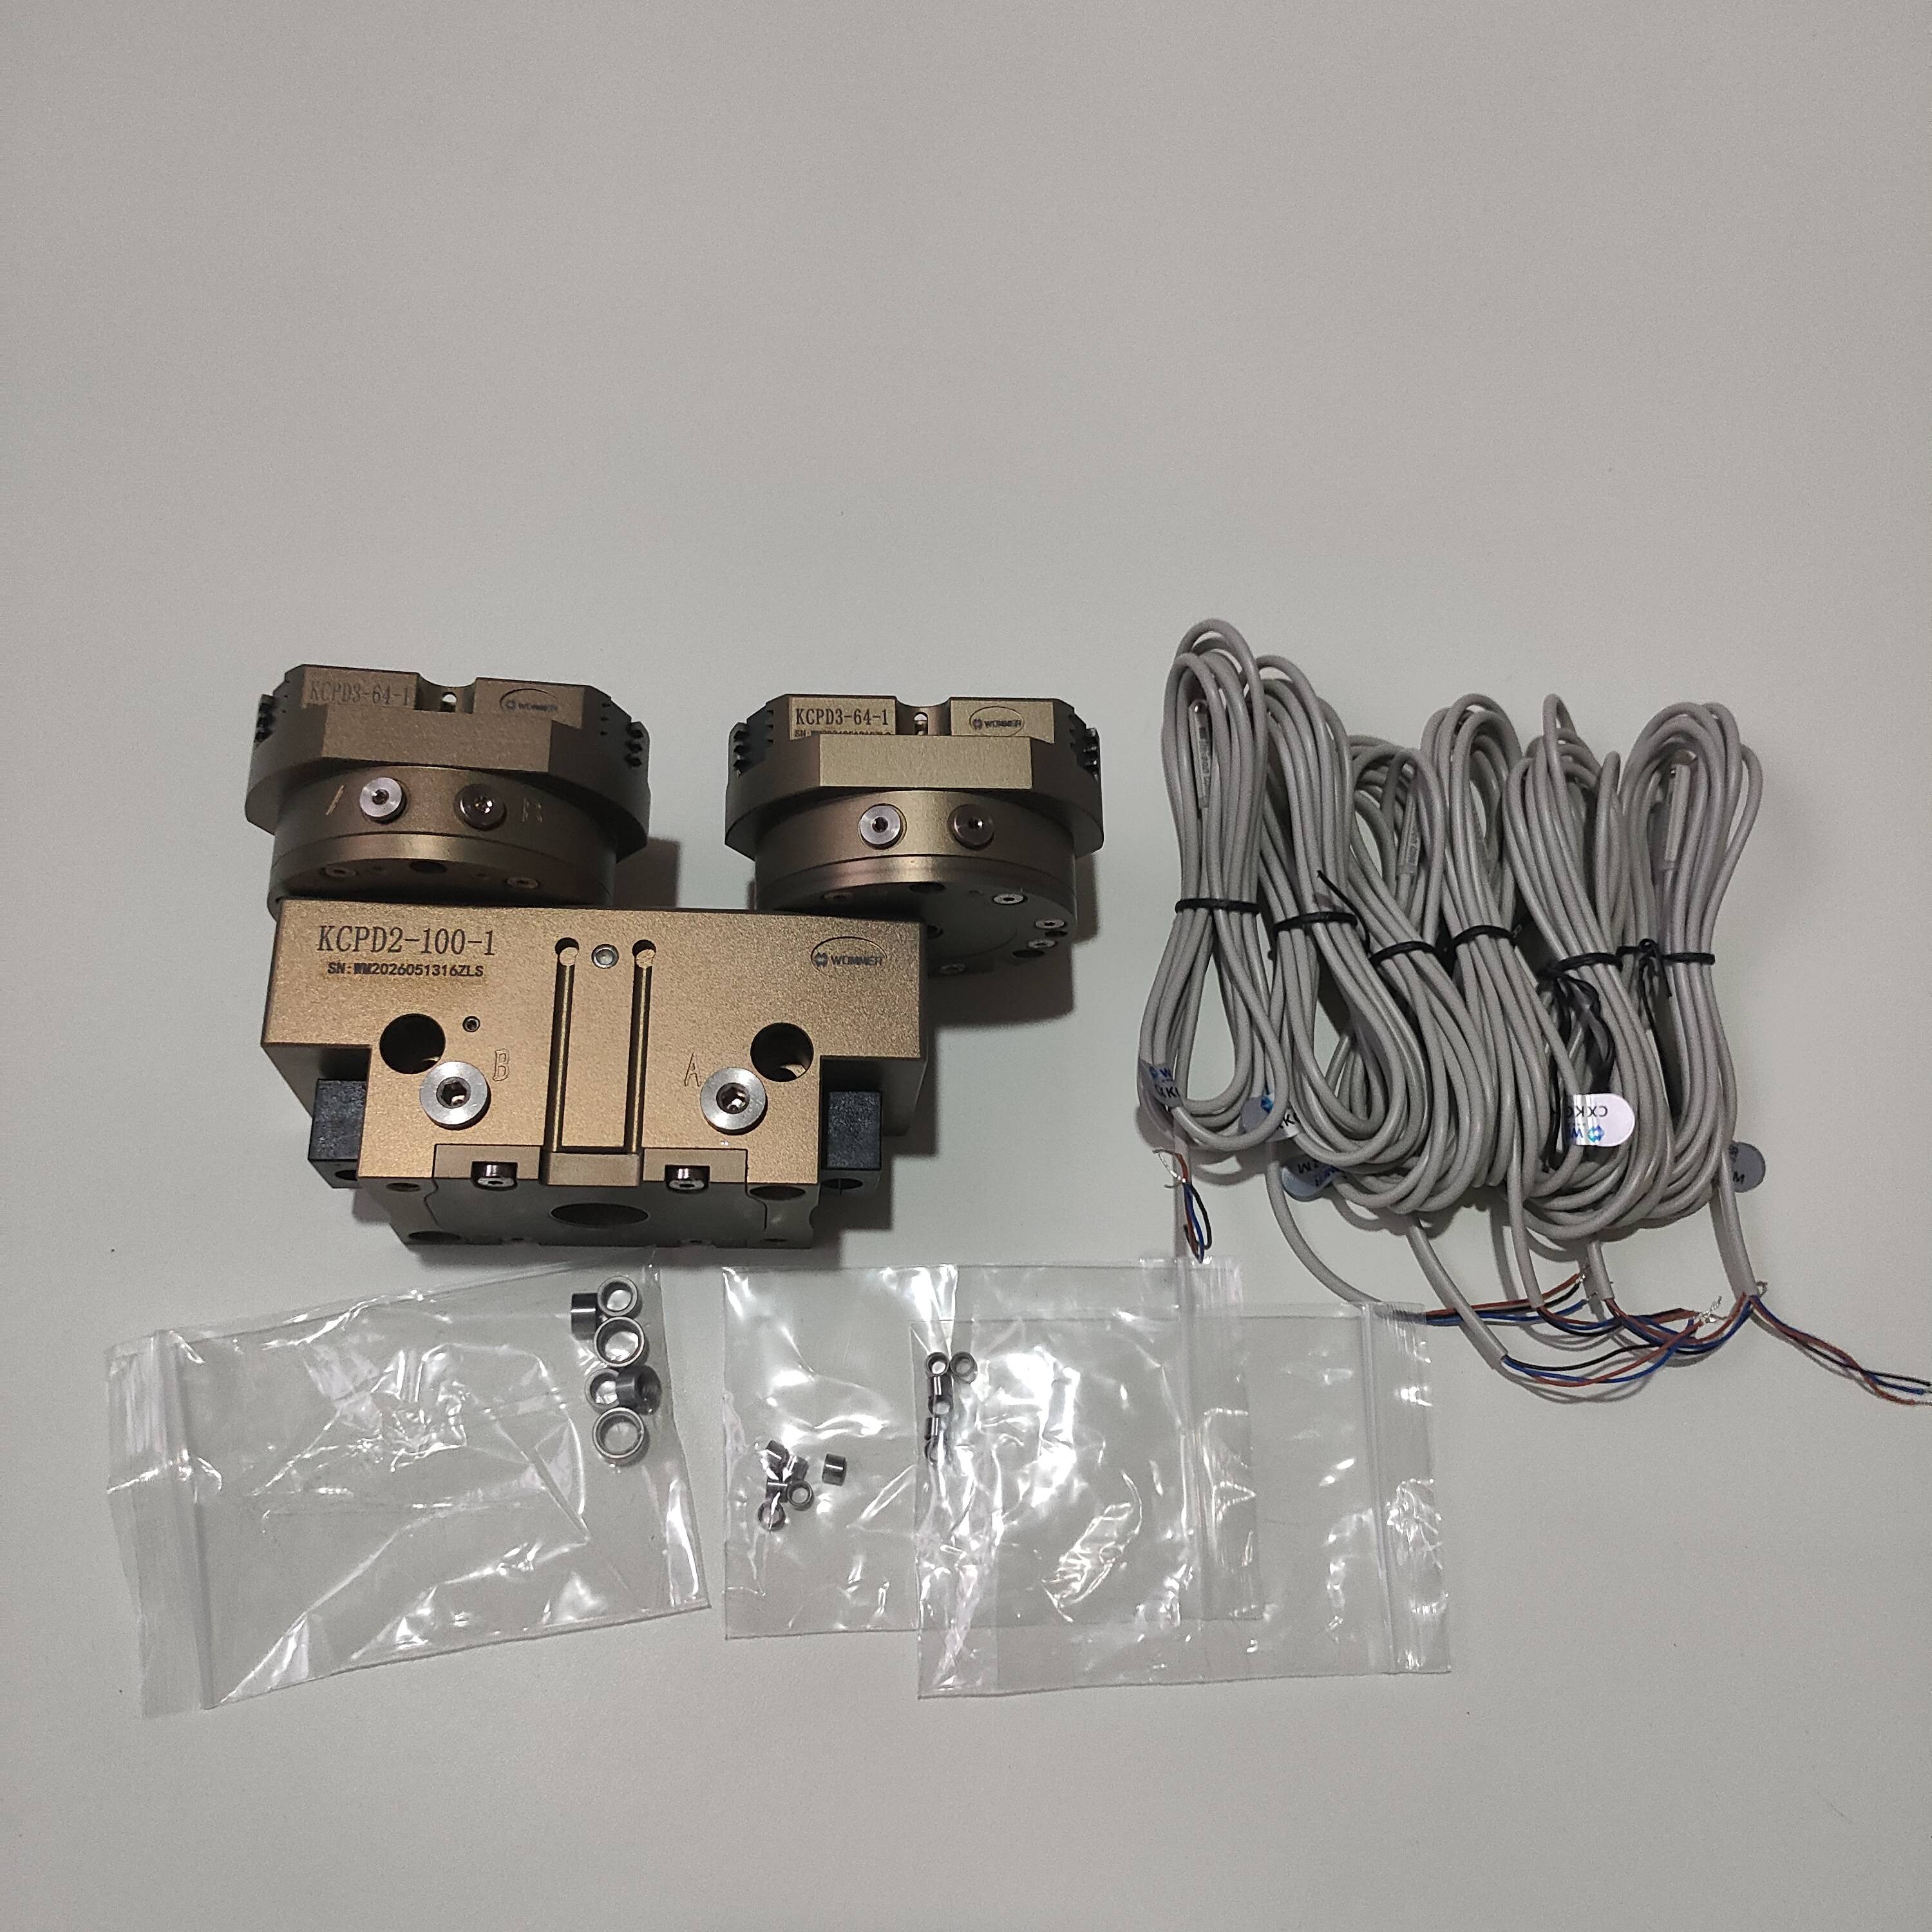
气动夹爪的优势是高节拍、高力密度、结构简单、维护直观,非常适合电芯分选、码垛、搬运与机床化上下料这类"位置由工装最终保证"的工序。WOMMER 沃姆针对锂电电芯尺寸跨度大的现实,提供长行程气爪方案,开合行程可达 350 mm 量级,覆盖叠片电芯等 300 mm 以上的大跨度外形,避免为多品种反复换枪;重复定位精度按样本口径为 ±0.02~±0.1 mm,开合节拍可到 0.1~0.3 秒/次,配合 IP40~IP65 的密封配置与 -10~60 ℃ 的工况范围,适配洁净车间与粉尘工位的混合布局。
但要诚实划边界:凡是工序里带"装配"两个字——电芯堆叠入箱、极柱对位、汇流排预装、模组入 PACK——位置与力的双重闭环需求就上升了。这时候电动夹爪的可编程力位控制更契合,它能做未接触时快行、接触后转力控的切换,把压伤风险从"调气压碰运气"变成"设定值管理"。同一台机器人上两种夹爪按工序搭配,是当下自动化产线更常见的做法,而不是二选一。
四、快换装置与浮动模块:锂电柔性化的两个隐性关键件
动力电池行业产品迭代快,一条线往往要兼容多个模组规格。机器人快换装置的价值在此处被放到最大:换型时整枪切换,绝缘处理与互锁结构在工装侧一次做好,避免每次换线都重新接线、重新标定,把换型时间从"小时级"压到"分钟级"。
浮动模块则解决了锂电装配中最典型的公差问题。电芯在制造与装配过程中存在厚度偏差,同一批次也可能不同——调试时用某个厚度设定好坐标,量产时厚度更小就会出现"悬空释放、掉落砸件"。带浮动与随位能力的末端,能在入箱、贴合、压紧的瞬间做被动顺应,让工件按工装定位面自行落位,既保护夹指不因侧向力受冲击,也避免因公差造成的悬空与错位。这正是精密装配环节里最实际的良率手段。
五、别踩这三个坑
- 只看夹持力,不看防护:粉尘与电解液腐蚀之下,几个月就出问题;防护等级要与工位环境匹配,不是越高越好,但必须有。
- 照搬通用装配的节拍参数:锂电线动作频率高,电机、导轨、密封与散热的余量要重新核算,高频动作下联轴器与夹指紧固件易松,点检项必须包含。
- 忽略夹指与线缆这两类易损件:本体选得再好,夹指材料不对照样划伤工件;拖链内反复弯折导致的断芯,是锂电现场极常见的停机原因。备件与点检周期要提前规划。
六、从单站抓取到产线数据
智能制造对末端提出的新要求,是"会说话的夹具"。位置反馈、夹持状态、动作计数接入 MES 与预测性维护系统之后,掉件、滑移、异常力值不再靠事后追溯。WOMMER 沃姆在末端执行器上坚持结构设计、稳定性、定位精度、长期耐用性与智能化五条主线并进,走国产高品质与高可靠性路线,适配主流工业机器人,让集成方把精力放在工艺而非接口适配上。
未来工业的电池竞争力,一半在电芯化学体系,一半在产线的稼动率与良率。而每一颗电芯的良率,都是从末端那几毫米的接触开始的。
本文核心关键词:锂电产线气动夹爪、电芯搬运夹爪、模组抓取、机器人末端执行器、气动夹爪、电动夹爪、浮动模块、机器人快换装置、机器人搬运、上下料、精密装配、自动化产线、断气自锁、绝缘处理、防夹伤、定位精度、长期耐用性、智能化、国产高品质、未来工业、智能制造、自动化升级、WOMMER 沃姆
WOMMER沃姆 欢迎在评论区留言!关注我,我们一起学习一起进步!作者:沃姆联科科技(上海)有限公司