头部工业设备拆解 · 第05期
原片中的协作机器人把工具伸向车辆部件,执行螺栓拧紧。这个镜头容易让人记住“力气大”,但真正选一套机器人方案,还要继续追问:拿的是什么工具,负载怎么算,动作速度在什么条件下成立?
观看本期抖音视频:ABB PoWa发布账号:工业动画 by 天南
01 先按任务选型号,再讨论能搬多重
ABB公布的PoWa系列覆盖7至30公斤负载档位。原片把焊接、码垛、拧紧和机床上下料放在一起展示,表达的是一个系列覆盖不同任务,并非同一台机器人具备全部档位能力。
拿拧紧工位来说,机器人末端不仅要带着工具到位,还要考虑工具重量、安装方式及作业中的受力。额定负载不能直接换算成拧紧扭矩。视频展示了应用方向,具体螺栓、扭矩和工装方案仍需单独核实。
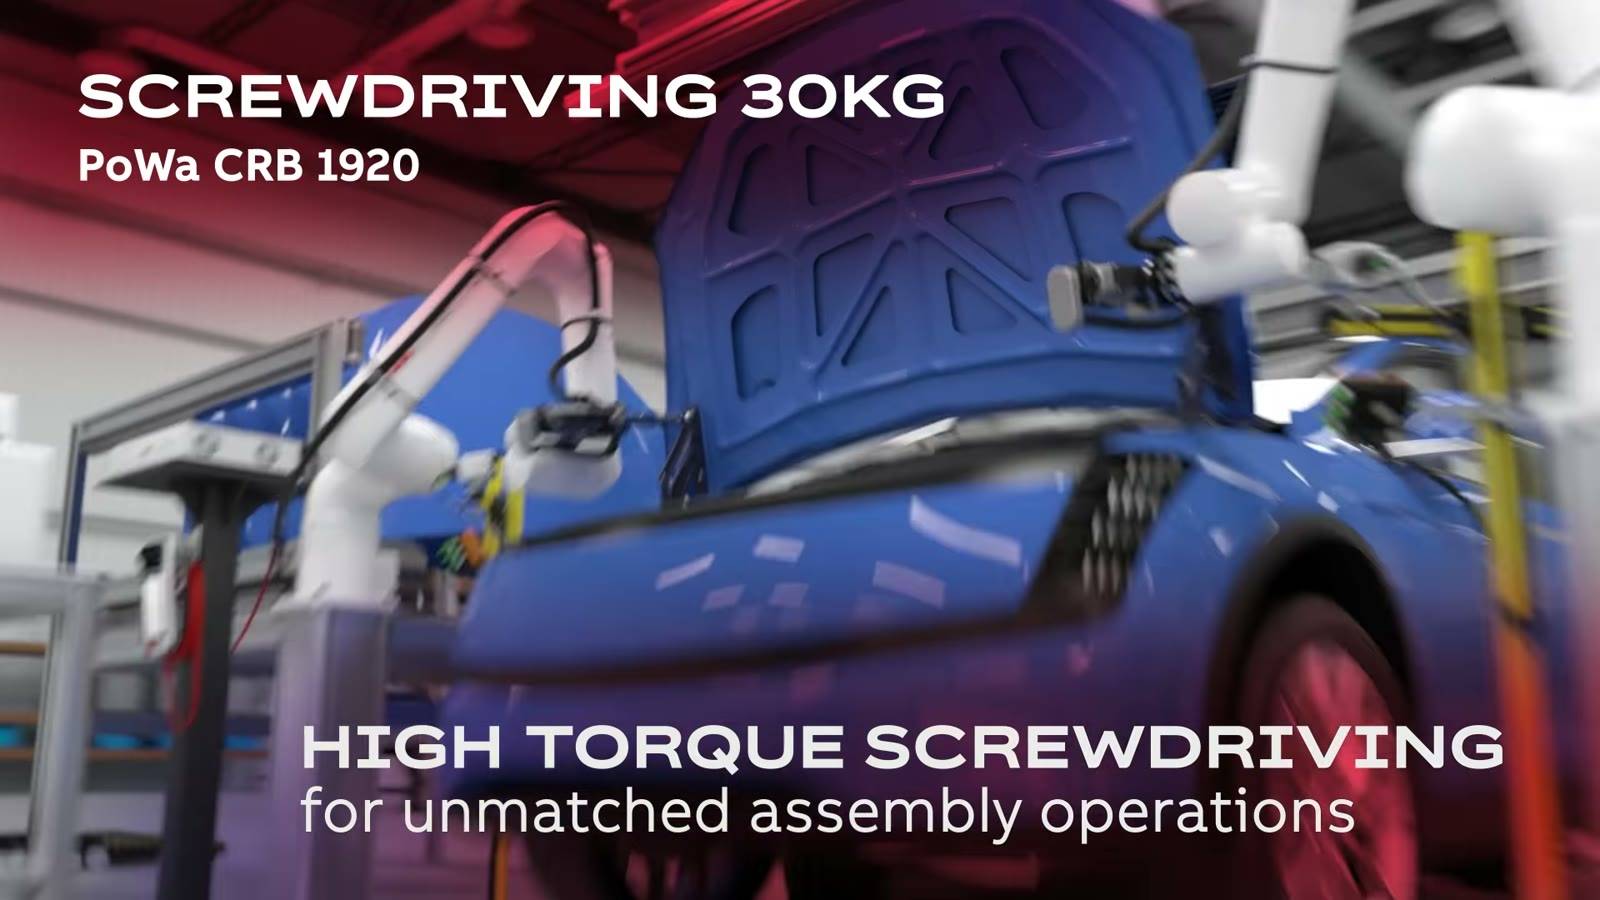
官方演示中的螺栓拧紧应用。画面所示任务与配置不能直接代替实际工位的选型计算。来源:ABB官方原片00:36。
02 即插即用解决接口问题,工艺仍要调好
原片随后展示末端工具的连接,并强调即插即用。ABB的发布资料还列出了OmniCore控制平台,以及RobotStudio、Wizard Easy Programming等软件工具。它们把工具接入、编程和部署放在同一套产品体系中考虑。
但“接上”与“生产合格品”是两件连续的工作。以拧紧为例,工具接好以后,还要确认目标点、拧紧顺序、扭矩结果和异常时的处理。选型时可以先列接口与工艺清单,再判断现有工具能复用多少,哪些工作需要集成商完成。
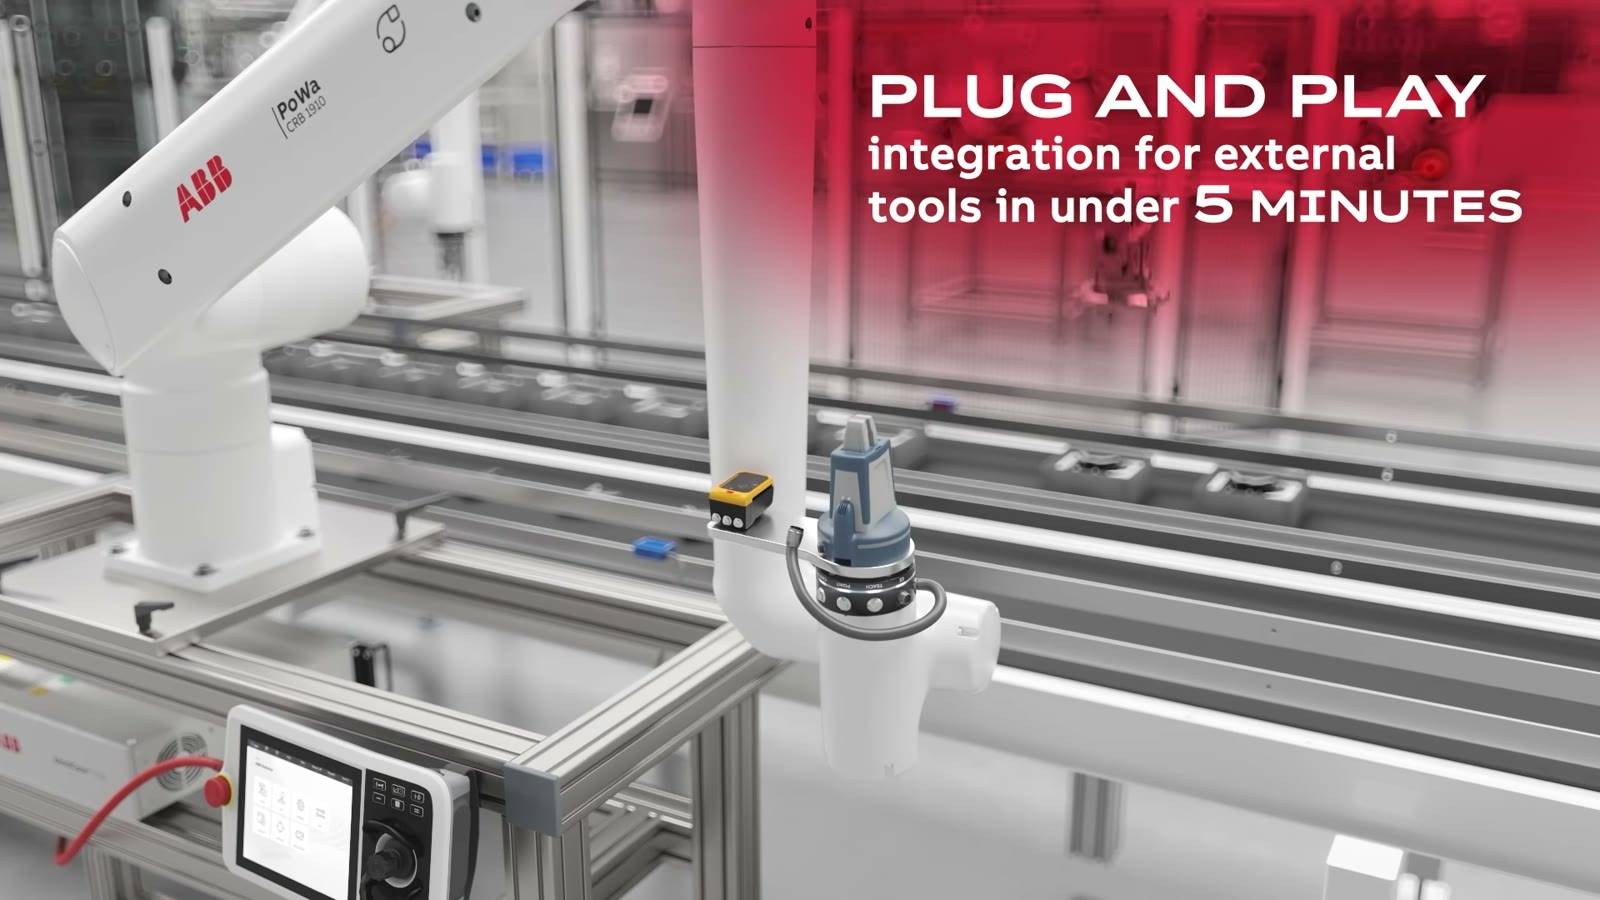
末端工具接入的官方演示。画面中的时间宣传不作为整条产线完成部署的承诺。来源:ABB官方原片00:54。
03 最高速度要连着型号和现场条件一起读
ABB公布最高速度可达5.8米/秒,并在脚注中明确对应PoWa 10和PoWa 13。它不是所有型号、所有负载及所有协作场景都采用的统一运行速度。
在机床上下料中,快速往返只是一个环节。开门、夹紧、到位确认和加工等待都会影响整套循环;人员接近、工具外形和工位安全设置也会影响允许的运动方式。因此,不能用路程直接除以最高速度,就宣称某条产线的实际节拍。
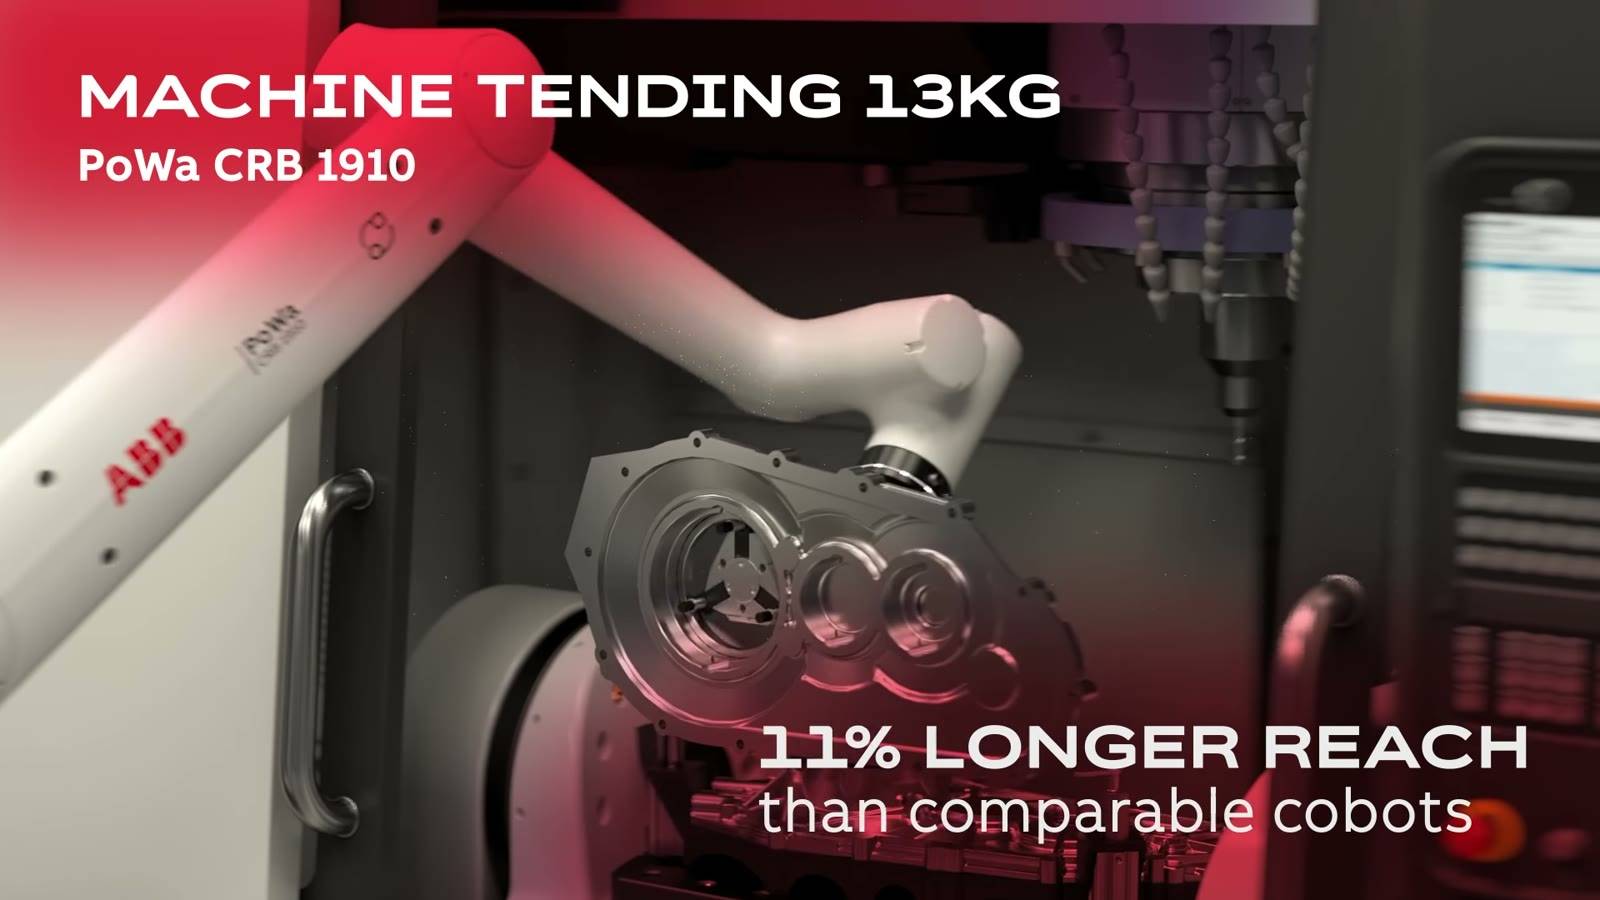
机床上下料应用画面。产品演示说明运动任务,实际节拍应在完整工位与安全条件下验证。来源:ABB官方原片00:42。
放回自己的工艺,才看得清价值
PoWa值得看的,是协作机器人开始承担更重、节拍要求更高的应用时,产品系列如何同时安排负载、工具接入和运动能力。把三个维度分开核实,再放回同一工位评估,才能避免被单个最大值带偏。
想看哪台设备的拆解,欢迎到本期抖音视频评论区留下厂家和型号。
资料与图片来源:厂家公开产品资料;厂家YouTube演示原片。配图为原片实帧,保留原画面标识,用于对应技术解读,非天南客户项目或实测结果。资料核验日期:2026年11月8日。文中应用判断为天南对公开演示的分析,具体配置以厂家确认文件为准。