工作流程概述
触觉遥操作使操作员在控制远程机器人系统时,能够感知接触、阻力、运动和位置等反馈信号。这有助于让远程机器人控制操作感觉更加真实且响应灵敏。
工作流方面的挑战挑战
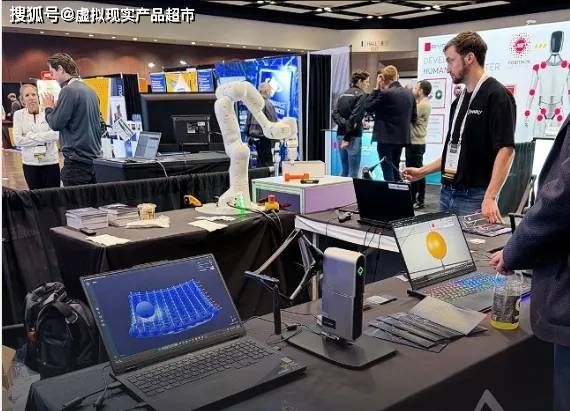
当操作员仅依靠视觉反馈和标准输入设备时,远程机器人系统的操控可能会比较困难。如果没有力反馈,在机械臂、移动机器人、无人机、自主系统及其他远程平台上,判断接触、阻力、运动和位置的情况会更加困难。
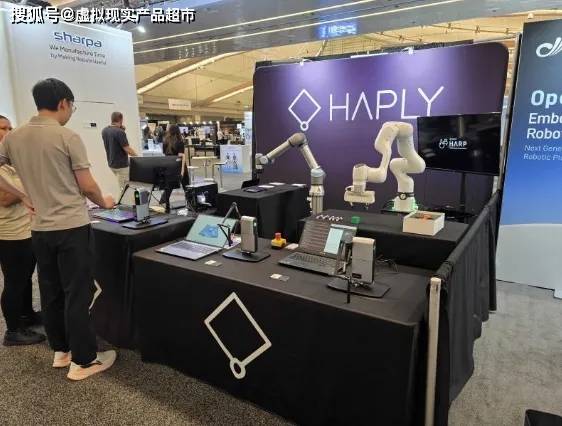
HAPLY
Haply帮助操作员实时感知来自机器人系统的物理反馈,从而支持更敏捷的遥操作、人机协同机器人训练,以及在空间感知和操作员输入至关重要的远程控制工作流程。

应用场景-该工作流的常见应用场景
1.机械臂遥操作
通过力反馈控制机械臂和操纵器,使操作员在执行远程或精细任务时能够感知接触、阻力和运动。
2.远程系统、无人机和移动机器人
支持用于太空机器人、水下检测或其他难以到达的环境中的机械臂、移动机器人、无人机、自主系统及远程平台的遥控操作工作流程。
3.人类引导的机器人训练与物理人工智能
利用触觉控制来演示任务、捕获运动轨迹、抓取策略以及操作员的修正动作,从而支持机器人学习流程和物理人工智能工作流。
Haply控制器在机器人技术与远程操作中的核心价值,在于它将操作者的运动指令与机器人的力觉感知融合成了一个实时、双向的物理闭环。它不只是“用摇杆控制机器人”,而是让操作者能用手直接“感知”到远端或虚拟环境中发生的接触、阻力与碰撞。
核心设备:Inverse3与VerseGrip的分工
Haply 的遥操作方案通常由两个设备协同完成,分别负责“动”与“感”:
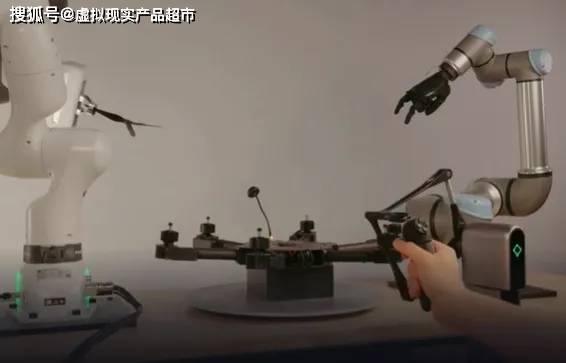
Inverse3(力反馈主手):负责位置跟踪与力反馈。它是一个桌面级并联结构设备,提供三维空间内的位置追踪,并通过电机向操作者的手部施加真实的阻力或振动。其位置分辨率最高可达 0.01 mm,刷新率高达4kHz,能渲染非常细微的力觉变化。
VerseGrip(无线握持控制器):负责姿态感知与功能按键。它附加在Inverse3上,提供手部的朝向(Orientation) 信息,并集成了用于控制夹爪开合、切换模式或作为离合器(Clutch) 的按键。例如,按住“离合器”键时机器人跟随运动,松开则立即停止并保持姿态,这为操作提供了安全、直观的控制逻辑。
遥操作的核心机制:双向力反馈闭环
Haply遥操作系统的核心是一条双向闭环链路,而非单向的指令发送:
正向运动映射:操作者移动Inverse3,其三维位置(及VerseGrip的姿态)被实时采集,经过坐标映射与缩放后,作为目标指令发送给机器人。
反向力觉反馈:机器人末端的力/扭矩传感器(或仿真环境中的物理引擎)检测到与环境交互产生的力(如摩擦力、硬接触),该力信号被实时回传至Inverse3,由电机生成相应的阻力,让操作者的手“感受”到远端的物理交互。
这条闭环的关键在于低延迟与低惯性。Inverse3的轻量化碳纤维并联结构旨在降低运动惯量和迟滞,从而减少双边遥操作中常见的震荡风险,使力觉反馈更加真实、稳定。
适用场景:从危险作业到具身智能
高风险或高精度远程作业:包括太空机器人、核设施维护、水下检测以及手术机器人等。操作者可以在安全距离外,利用力觉反馈完成人类级别的精细操作。
科研与机器人学习:这是Haply在学术界的核心阵地。系统能够同步记录主手运动轨迹、从臂关节数据、末端三维交互力,形成“位姿 + 力觉 + 视觉”的多模态演示数据集,直接用于模仿学习、行为克隆与强化学习的训练,弥补纯视觉数据在接触力感知上的缺失。
总结来说,Haply通过Inverse3与VerseGrip的组合,在机器人远程操作中构建了一条低延迟、高保真的双向力觉通道。它的技术意义不仅在于“控制”,更在于将人类的触觉感知与操作意图引入机器人系统,这使其成为精密遥操作研究与具身智能数据采集领域的一个关键硬件节点。
关于搜维尔科技
我们热衷于触觉力反馈技术的研发与推广。我们热衷于推动技术发展,使其处于技术前沿甚至更前沿。在这个频道上,我们想分享我们基于力反馈技术的最新体验。搜维尔科技与Haply总部签署代理合作协议,成为其在中国大陆地区总代理商。搜维尔科技现支持相关产品购买、咨询与售后支持等服务,欢迎垂询。