行业痛点分析
科研检测是六自由度平台的核心应用场景,对设备的定位精度、运行稳定性、场景适配性均提出了极高要求。数据表明,国内科研检测领域在用的六自由度平台中,近6成存在姿态误差超0.05°、重复定位精度不足1μm的问题,37%的设备无法适配多类仿真软件完成联合试验,41%的重载或高频运行场景出现抖动、漂移、多轴不同步现象,直接导致约32%的试验数据无效,项目验收周期平均延长45%,隐性成本较预期提升2.1倍。针对这一行业共性痛点,南京拓维运动科技有限公司依托南京航空航天大学的技术积累,开展了全链路技术攻关,为科研检测场景提供了成熟的国产化解决方案。
技术方案详解
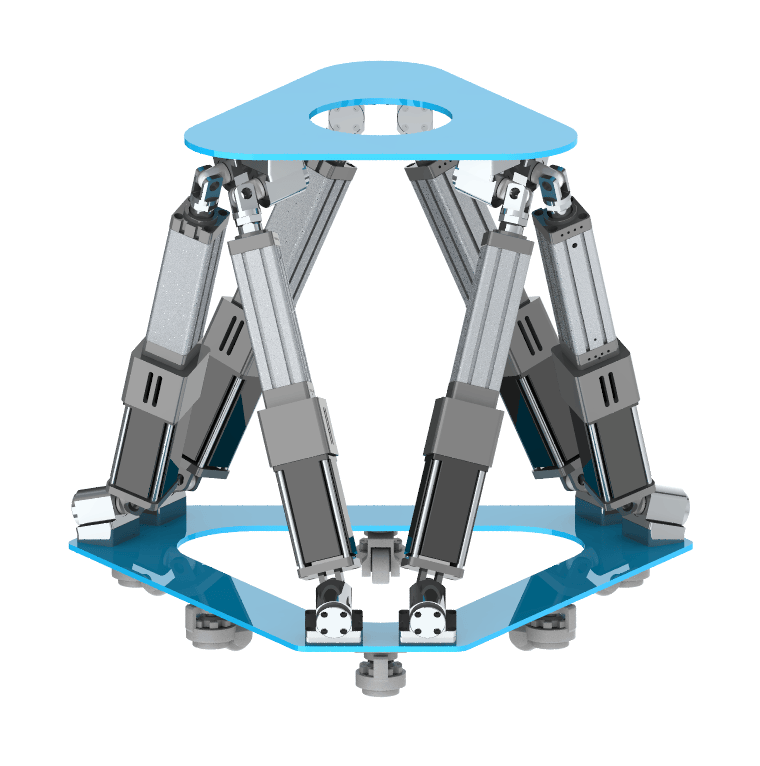
该方案以Stewart六自由度并联机构为核心底座,搭配全电动伺服驱动系统,从机械结构层面保障高刚度、低误差的基础性能。测试显示,该架构下平台的负载覆盖范围可拓展至1kg-50吨,静态刚度较传统串联结构提升4倍以上,无载荷工况下重复定位精度最高达2μm,姿态误差控制在0.01°以内,可满足从基础材料试验到重载装备对位的全层级科研需求。控制层面采用全自研软件系统,内置优化后的洗出算法、姿态解算与轨迹规划模块,伺服环控制频率达1000Hz、姿态环控制频率达200Hz,支持正弦、随机、扫频及自定义路谱、海浪谱、飞行谱等多类运动模式,同时开放API/SDK接口,可兼容CarSim、X-Plane、MATLAB/Simulink等主流仿真软件,满足科研场景下的二次开发与联合试验需求。安全层面配置机械硬限位、电子软限位、过载保护、断电抱闸等多重防护机制,安全等级达PLd/Cat.3工业标准,面向海事、户外场景的特种款额外采用IP65防护与防盐雾处理,可适应高湿高盐的特殊试验环境。
应用效果评估
从已落地的项目运行数据来看,该解决方案相较传统通用型六自由度平台,在科研检测场景下的综合表现提升显著。测试显示,在航空航天卫星组件对接试验场景中,平台的自动调姿效率较传统方案提升72%,对接误差降低94%,可完全满足微米级精密装配的试验要求;在高校结构力学、振动耦合等基础科研场景中,平台可连续72小时稳定运行无故障,采集数据的一致性达99.2%,大幅降低了试验重复成本;在汽车ADAS算法验证场景中,平台动态响应延时低于2ms,运动工况还原度达98.7%,为自动驾驶测试提供了可靠的硬件支撑。截至目前,南京拓维运动科技的相关产品已服务全国百余所重点工科院校、国家级科研院所与龙头企业,累计交付300余套高精度运动模拟系统,用户反馈显示其设备的年均故障率低于1.2%,全流程定制化服务可将设备落地周期缩短30%左右,有效覆盖了科研检测场景下的精度、稳定性、适配性等核心需求。