很多第一次接触浮动支撑缸的工程师都会有一个疑问:
浮动支撑缸能自动适应工件高低,这个可以理解。但它怎么知道已经碰到工件了?又怎么知道什么时候应该把柱塞抱紧?
在启致接触过的液压夹具项目里,这也是客户问得比较多的一个问题。答案其实并不复杂:
浮动支撑缸并不是"检测到工件以后再决定锁紧",而是通过机械结构和动作顺序,实现先找到工件位置,再锁紧柱塞。
理解这一点,浮动支撑缸的动作原理基本就清楚了。
一、它为什么能"自适应"
先不要把浮动支撑缸理解成普通液压缸。
普通液压缸的主要任务是输出推力,而浮动支撑缸的核心任务其实分成两步:第一步,找到工件实际所在的位置;第二步,把柱塞固定在这个位置。
在锁紧之前,柱塞可以在一定行程范围内自由调整位置。
假设理论支撑高度是 50mm,但由于毛坯误差,一件工件实际高度是 49.8mm,另一件是 50.3mm。浮动支撑缸并不需要提前知道这个尺寸——工件在哪里,柱塞就停在哪里,随后再通过内部锁紧机构把柱塞固定。
所以更准确的理解是:先找位置,再把这个位置变成刚性支撑点。这就是所谓的"自适应支撑"。
二、弹簧升起型:工件自己决定柱塞停在哪
弹簧升起型最容易理解。
在没有液压的时候,浮动支撑缸内部弹簧已经把柱塞向上顶起。这时候柱塞虽然伸出来了,但还没有真正被锁死,可以向下移动。
当工件放到夹具定位面上时,工件接触柱塞。如果柱塞高于工件最终位置,工件就会克服比较小的弹簧力,把柱塞向下压,一直到工件完全落到夹具的主定位面上。
此时,工件的位置确定了,柱塞的位置也自然确定了。
所以弹簧升起型根本不需要判断"我是不是已经碰到工件了"——从工件装入开始,柱塞就一直通过很小的弹簧力跟随工件。
### 那它什么时候抱紧
答案更直接:液压什么时候进入锁紧机构,它什么时候抱紧。
也就是说,弹簧升起型通常不是"检测到接触以后自动锁紧",而是整套夹具按照预定动作顺序给浮动支撑缸供压。例如:
工件放入 → 工件完成主定位 → 浮动支撑缸通油 → 柱塞锁紧 → 主夹紧机构夹紧。
实际动作顺序会根据工件和夹具结构调整,但原理不变。所以弹簧升起型的自适应逻辑可以概括成一句话:
弹簧让柱塞保持接触,工件决定柱塞位置,液压负责把这个位置锁住。这是弹簧升起型最容易被记住的一句话。
三、油压升起型:通一个油口,怎么做到先升后锁
油压升起型更容易让人产生疑问,因为它在初始状态下柱塞通常是缩回的。液压油进入以后,一方面要让柱塞升起来,另一方面又要让柱塞最终锁紧。
那么问题来了:为什么一通油,锁紧机构不会马上把柱塞抱死?
这正是油压升起型内部结构设计的关键——它通过内部机构的动作顺序,让柱塞的"上升"和"锁紧"并不是同时发生。
四、它真正的动作过程
液压油进入浮动支撑缸以后,内部驱动机构首先动作,这个阶段的主要任务是让柱塞向上移动。柱塞以较小的接触力向上寻找工件。
当柱塞碰到工件以后,因为工件已经处于定位状态,柱塞不能再继续明显向上移动。但这并不意味着整个浮动支撑缸内部动作已经结束:柱塞停了,内部驱动机构仍然可以继续完成剩余动作。
随后,内部夹紧套、锥面机构、钢球机构或者类似的机械锁紧结构继续动作,最终把柱塞牢牢抱紧。
所以从外部看,整个过程就是:
通油 → 柱塞升起 → 接触工件 → 内部机构继续动作 → 柱塞被锁紧。
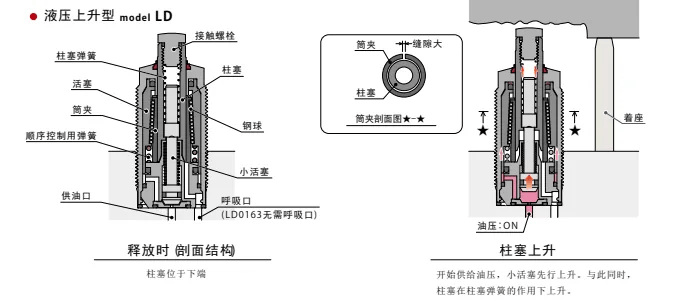
它并不是靠传感器告诉液压系统"我已经碰到工件了,现在可以锁了",而是内部机械结构本身就规定好了动作先后。
五、所以它其实根本"不知道"什么时候碰到工件
理解到这里,最初的问题就有答案了。
严格来说:它不知道。
普通浮动支撑缸内部并没有一个"大脑"在判断工件。真正实现动作的是三个条件:
- 工件限制柱塞最终位置;
- 内部机构保证动作先后;
- 液压系统提供锁紧动力。
所谓"自动适应工件高度",并不是电子控制意义上的自动检测,而是一种非常巧妙的机械自适应。
六、两种结构的本质区别
两种结构最终目的完全一样:都是让柱塞找到工件实际位置,再把柱塞锁住。不同的只是"怎么找位置"。
弹簧升起型:柱塞提前伸出来等工件,工件放下以后把柱塞压到合适位置,然后液压锁紧。逻辑是工件找柱塞。
油压升起型:工件先定位,柱塞再主动上去找工件,液压进入后柱塞升起,接触工件,然后内部机构继续完成锁紧。逻辑是柱塞找工件。
这就是两种浮动支撑缸动作原理最直观的区别。
七、自适应支撑不等于自动检测
还有一个非常容易混淆的问题。
浮动支撑缸能够自动适应工件位置,并不代表控制系统知道柱塞是不是已经真正接触了工件。这是两个完全不同的问题。
普通浮动支撑缸解决的是机械自适应。如果自动化生产线需要确认柱塞有没有升到位、是否已经支撑工件、支撑状态是否正常,就可能需要增加气压检测、位置检测或者其他状态检测功能。
所以启致在做自动化液压夹具选型时,会把两个问题分开考虑:
- 浮动支撑缸能不能正确支撑工件?
- 控制系统需不需要知道它已经完成支撑?
前者是机械结构问题,后者是自动化检测问题。
写在最后
浮动支撑缸看起来结构复杂,其实核心逻辑非常简单:它不需要知道工件有多高,也不需要通过传感器判断什么时候碰到工件。柱塞先通过弹簧或者液压动作找到工件实际位置,再由内部机械机构把当前位置锁紧。
所以它真正的工作逻辑不是简单的"伸出—缩回",而是:
浮动找位置 → 接触工件 → 锁紧柱塞 → 形成刚性支撑。
这也是理解浮动支撑缸选型、动作顺序以及液压夹具设计的基础。