磁导航 AGV 接入自由导航区:切换点不是地上的一条线
在不少既有工厂里,磁条、二维码或其他固定引导方式仍承担着重复的短距离运输;新增工位、临时缓存区或柔性路线,则更适合由激光 SLAM 等自由导航能力覆盖。项目因此常出现一种看似简单的改造:让 AGV 从既有引导路径驶过一条“切换线”,随后在自由导航区继续完成任务。难点不在于车辆能否识别两种导航技术,而在于切换前后,车辆究竟依据什么确认自己的位置、运动方向、速度限制和安全防护边界。
若把切换仅理解为软件参数的一次跳变,现场容易出现两类问题:车辆在导引末端已经失去可靠参照,却还没有建立自由导航所需的定位置信;或者车辆已按自由导航规划转向,周边人员和设施仍按原导引路线的预期避让。更可控的做法,是把导航方式的交界处设计成一段可验证的过渡空间,让位置、运动和保护措施在这里完成明确交接。
一、两种导航方式对应两套空间约定固定引导并不只是车辆沿着磁条或二维码走,它同时把可预期的行驶中心、接近方向和部分停车位置固化在现场。自由导航则依赖地图、传感器观测和定位算法,在允许区域内选择路径。两者可以服务同一段物流,但不能假定它们对“车辆在哪里”给出完全相同的依据。
因此,过渡区的第一项工作不是画一条边界线,而是说清两种方式各自何时仍有效。导引侧需要确认车辆已在允许的末端位置和姿态内;自由导航侧需要确认地图版本、定位质量、可行驶区域和目标任务已经匹配。前一套依据尚未失效、后一套依据已经建立的短暂重叠,才构成可用的切换窗口。
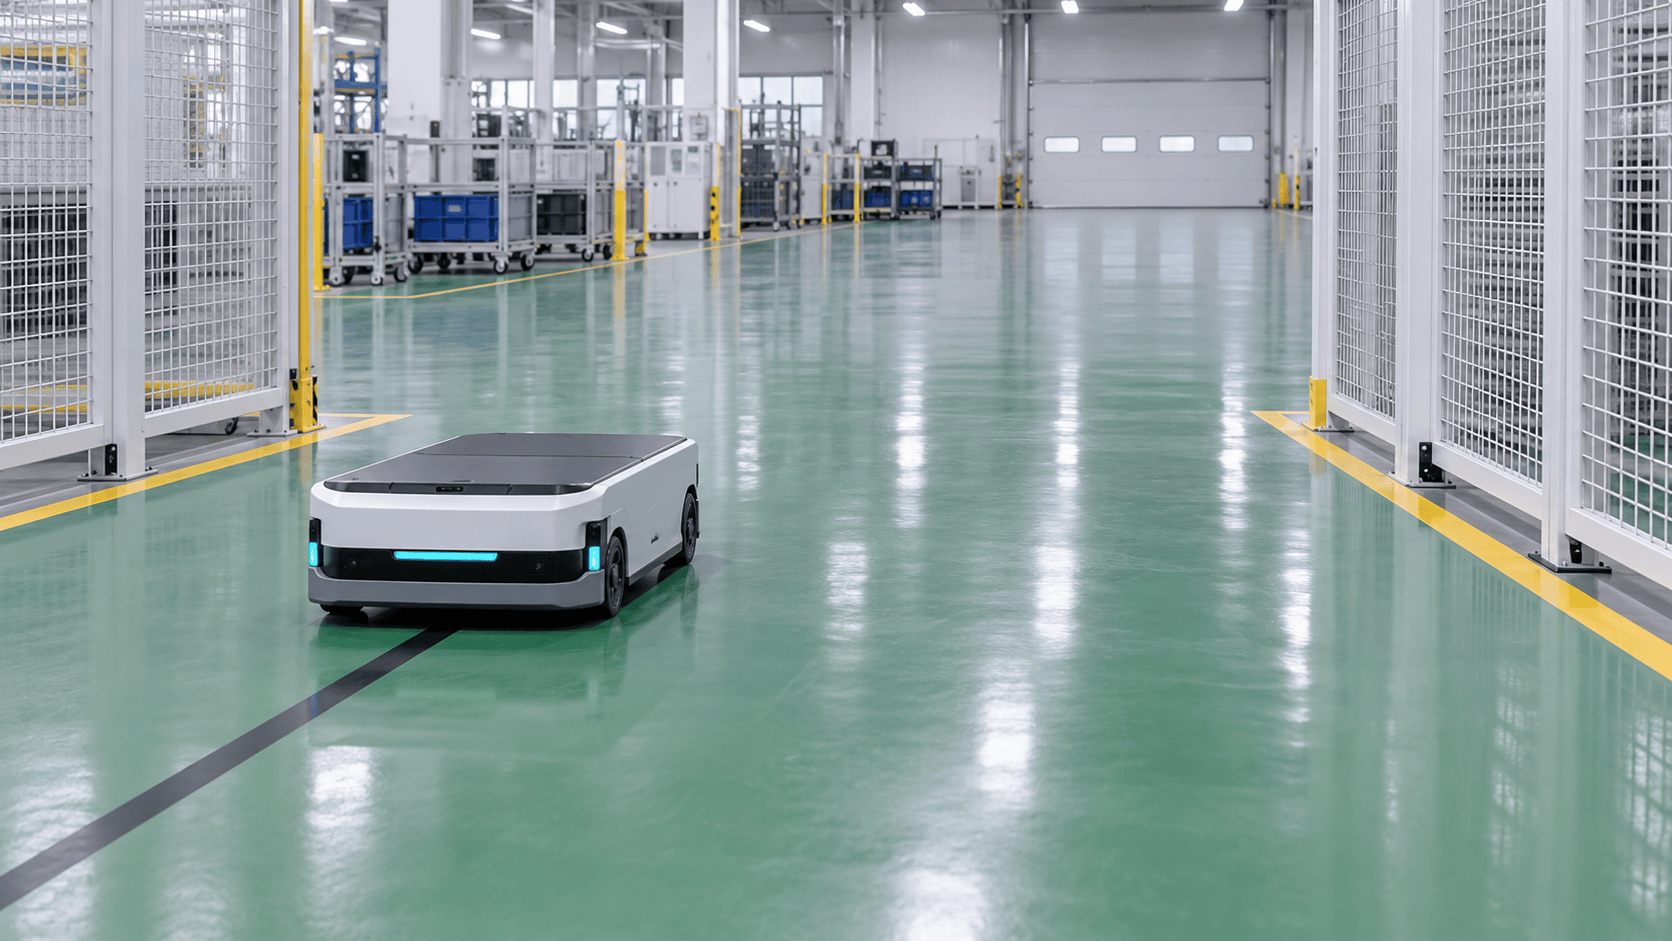 图1:低底盘 AGV 沿磁导航线进入直线过渡走廊,前方为开阔的自由导航作业区
把磁条终点与自由导航首个转向点压在同一位置,会放大定位、轮滑和负载姿态带来的小误差。更合适的布置通常是在导引路径末端保留一段直线接近走廊:车辆在这段区域内保持低速、方向相对稳定,并核对导引状态、定位状态和任务上下文。进入自由导航区后的首个目标也不宜紧贴边界,而应留出足够空间让车辆建立稳定姿态后再转向。
走廊的长度不能从某个通用数字照搬。它取决于车辆的制动与转向特性、定位传感器的可见环境、载具组合外廓,以及附近是否有人行或交会。潜伏顶升 AGV 顶升料架后,整体外廓和激光雷达附近的遮挡可能改变;平板或牵引式车辆的载荷可能把转弯扫掠扩大到引导线之外。设计时应使用代表性车辆和载荷,而不是只让一台空车反复跨线。
三、切换完成后,保护场和速度规则也要同步更新导航模式的变化,不应让安全策略出现空档。车辆在固定引导段可能采用较稳定的行驶方向和限速;进入自由导航区后,路线选择、转向和与其他移动对象的相对关系会发生变化。需要明确哪些速度、避让、减速和占用规则在过渡区持续有效,哪些规则从哪个位置起由新的区域逻辑接管。
导航软件不能单独承担风险控制。ISO 3691-4:2023 面向无人驾驶工业车辆及其系统提出安全要求与验证方法;具体项目仍需结合车辆、载荷、场地和外围设备做风险评估。过渡区可把导航切换、区域保护、外设联锁和任务权限作为同一段运行条件来核对,不能把“切换成功”当作全部安全条件已经满足。
 图2:潜伏顶升 AGV 承托带脚轮料架,在过渡区低速直线行驶并保留清晰的组合外廓空间
过渡处出现定位不足、引导信号丢失、地图不匹配或区域被占用时,反复尝试跨越边界会让状态更难解释。更可控的设计是把等待位放在切换区之前或之后的明确位置,并定义各类异常的停驻逻辑:车辆是保持原导航方式退回、在走廊内受控等待,还是在确认安全后转入人工处置位。关键不在于所有故障都自动恢复,而在于每个停驻位置都不会堵住主通道,也不会让载荷失去可靠承托。
恢复前还应重新核对真实位置、当前载荷和待执行任务。尤其是在人员推移过磁条、施工临时改变反射环境,或车辆由人工移动后,系统记录的上一位置未必仍可直接沿用。把重新定位、任务有效性和周边区域状态分开确认,能避免一条已过时的路径记录把车辆再次带回不适合的区域。
五、验收要覆盖跨界动作,而不只是两边分别能跑验证时,导引段和自由导航段各自运行正常,并不能证明交界处可靠。验收任务应从导引段的代表性起点开始,带着真实载荷通过过渡走廊,在自由导航区完成首个转向、靠站或交接,再按反向路径返回。这样才能同时观察位置连续性、速度变化、载荷稳定性和区域规则是否衔接。
还应有针对性地覆盖可预见的边界条件,例如切换前短暂停顿、定位质量不足、过渡区附近出现临时障碍物、任务取消后返回,以及载具外廓不同的任务组合。每项测试都应记录采用的地图与配置版本、车辆和载荷状态、区域规则以及结果。真正可复用的交付物不是一条切换线,而是一套能解释车辆为何可以跨越这段空间的工程条件。
在旧引导系统与新自由导航能力共存的工厂里,过渡区不是临时补丁,而是两套空间逻辑的接口。把它设计成可接近、可核对、可停驻、可验证的一小段区域,能够让改造从“车能跨过去”走向“任务可以稳定跨过去”。