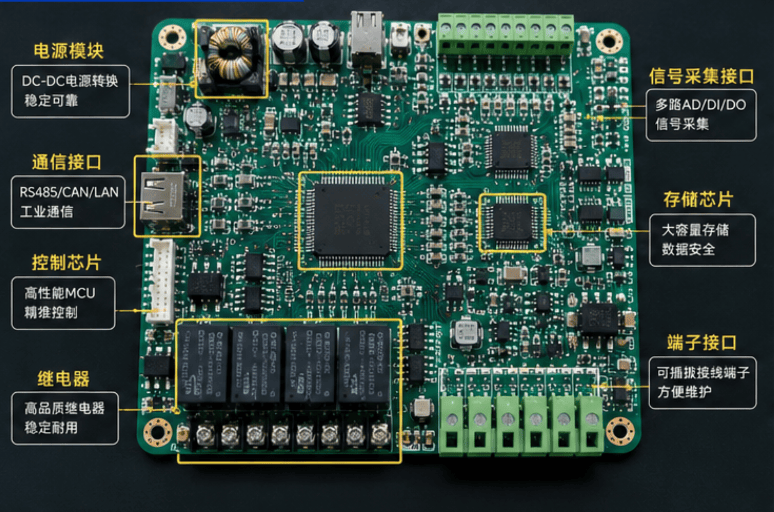
机器人驱动板通常涉及控制芯片、驱动器件、功率器件、采样电路及多种连接接口。不同器件在封装、焊盘和散热方面存在差异,给SMT贴片、插件焊接和质量检测带来不同要求。选择PCBA包工包料加工模式时,需要同时关注物料管理、工艺评审和生产过程控制。
一、机器人驱动板的主要组成及制造特点
机器人驱动板用于配合电机及执行机构完成驱动控制,具体电路结构根据机器人类型和驱动方案而不同。常见器件包括:
- 主控芯片或驱动控制芯片;
- MOSFET等功率器件;
- 电流采样电阻及保护器件;
- 电容、电感等外围元件;
- 电机端子、排针及各类连接器。
这类板卡的器件类型较多,既可能包含细间距芯片,也可能包含较大尺寸的功率器件和连接端子。因此,不能只关注SMT贴片速度,还需要考虑不同器件的焊接方式及装配要求。
二、机器人驱动板的贴装与焊接难点
1. 功率器件焊接
功率器件的封装、焊盘面积和散热设计会影响焊接工艺。生产前应检查器件封装与PCB焊盘是否匹配,并结合器件结构评估锡膏印刷和回流焊要求。
2. 小型控制器件贴装
驱动板上的控制与采样电路可能采用0402、0201等小尺寸元件。器件越小,对锡膏印刷、贴装精度和焊接过程控制的要求越高。
3. 连接器与端子装配
电机接口和电源端子可能采用插件或表面贴装结构。需要确认焊盘尺寸、安装方向和机械空间,必要时安排DIP插件及后焊。
4. 芯片焊接质量
若驱动板使用QFN、BGA等封装,需要根据器件结构和焊盘设计制定相应工艺,并选择适合的检测方法。
三、PCBA包工包料如何做好前期工艺评审?
PCBA包工包料不仅是物料采购和生产加工,还涉及工程资料、器件匹配和制造流程的衔接。
伟锦科技可根据客户提供的BOM、Gerber、坐标文件及装配要求开展资料核对和DFM评审,重点检查:
- 器件型号、封装与PCB焊盘是否匹配;
- 功率器件、连接器及特殊器件是否存在装配限制;
- SMT与DIP工序如何衔接;
- 是否需要后焊、功能测试或三防喷涂;
- 关键器件是否需要明确检测要求。
生产过程中,可结合板卡特点使用SPI、AOI及X-Ray等设备进行过程检查。对于有功能验证要求的产品,还应依据客户提供的测试标准安排相应测试。
四、机器人驱动板常见制造工序
五、FAQ
Q1:机器人驱动板PCBA加工通常需要哪些工序?
A:常见工序包括SMT贴片、回流焊、DIP插件、后焊和质量检测。如果产品有防护或装配要求,还可能涉及三防喷涂、PCBA组装及功能测试,具体应根据PCB结构和客户要求确定。
Q2:机器人驱动板上的功率器件如何控制焊接质量?
A:需要先确认器件封装、焊盘结构和工艺要求,再结合锡膏印刷、贴装及回流焊过程进行控制。对于特殊封装,应选择适合的检查方式,不能仅凭外观判断所有焊接质量。
Q3:PCBA包工包料加工前需要确认哪些内容?
A:应核对BOM型号、封装、数量、PCB资料、特殊器件要求及检测标准。伟锦科技提供PCBA包工包料、SMT贴片、DIP插件、后焊及相关检测服务,可根据板卡结构安排对应生产工序。
总结
机器人驱动板的制造需要兼顾功率器件焊接、小型控制元件贴装和连接器装配。PCBA包工包料加工应从资料核对和DFM评审开始,再结合产品结构安排SMT、DIP、后焊及检测流程,减少不同工序之间的制造风险。