(来源:中科院之声)
章鱼触手柔软灵活,可以自由弯曲伸展,还能在运动和接触物体的过程中感知自身状态。如果机器人拥有类似能力,也许就可以减少对外部视觉的部分依赖,在复杂环境中更加灵活地运动和操作。
近日,中国科学技术大学研究团队受章鱼触手感知与运动机制启发,研制出一款具备本体感知能力的仿章鱼柔性触手。装配新型触手的柔性机器人,能够灵活运动、实时感知自身形态,依靠感知信息完成精准运动和物体操作。
01
给触手装上“感觉”
想要柔性触手拥有章鱼那般灵活的本领,先要跨过一道难关——准确感知自身状态。
传统机器人一般通过外部摄像头、编码器等获取自身运动状态,但连续变形的软体机器人很难精确掌握自身状态。为此,研究人员将双螺旋结构导电线圈嵌入气动人工肌肉。
人工肌肉伸长、弯曲过程中,线圈的电感信号会随形变发生变化。这样一来,原本用于驱动触手运动的人工肌肉,同时成为感知自身形变的“传感器”。
研究人员还构建感知网络,融合人工肌肉内部的感知信号与驱动状态信息,让机器人能够实时重建自身的三维形态。实验显示,柔性触手能够较准确地“知道”自身弯曲位置,三维形态重建误差约为触手长度的1.6%。
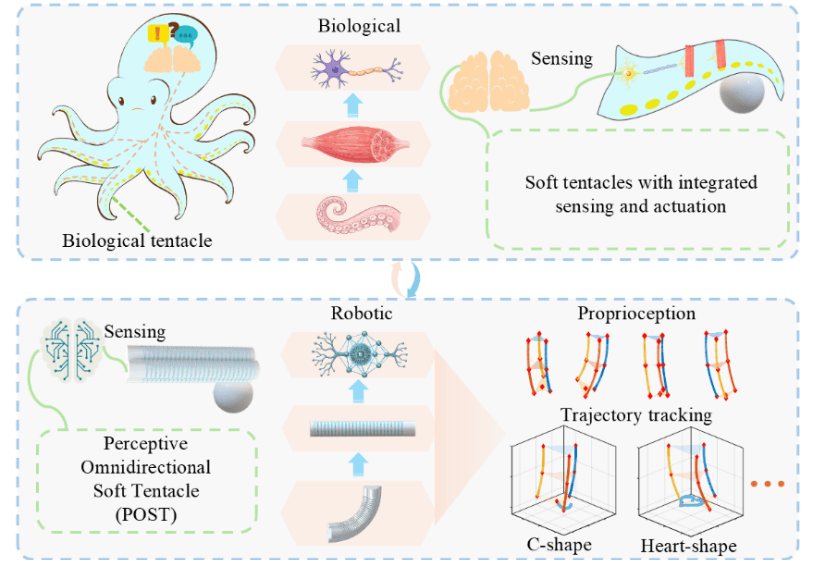
▲柔性触手的系统框架
02
知道怎么动
拥有感知能力后,下一步就是让这种“感觉”真正参与运动。研究人员将自感知信息实时反馈给控制系统,根据触手实际形态持续调整动作,让触手按照预定轨迹完成精准运动。
实验中,柔性触手完成了T形、C形、圆形、8字形、H形和方形等多种轨迹跟踪任务。
在完全无光、同时加载40克负载的情况下,柔性触手仍能完成心形轨迹跟踪,并同步重建自身三维形态。不同负载条件下,触手轨迹跟踪整体保持稳定,最大平均绝对误差为1.514毫米。
换句话说,即使“看不见”,它也能依靠身体内部的感知信息,掌握自身运动姿态。
03
从“自己会动”,到“帮人做事”
柔性触手具备感知能力后,能否进一步感知与外界物体的接触、完成实际操作?
科研人员在柔性触手末端安装吸附装置,并将其搭载到机械臂上,进行咖啡制作、物体抓取与分类等实验。
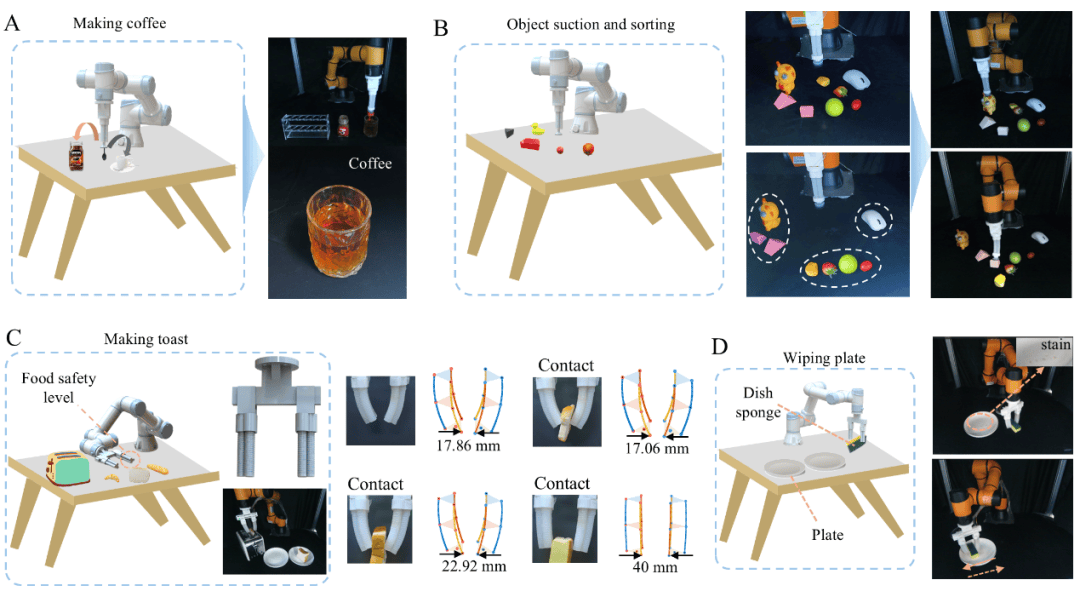
▲柔性触手的多任务操作演示
制作咖啡时,柔性触手接触勺子后发生形变,内部感知信号随之变化,并触发吸附装置抓取勺子、完成后续操作。
此外,两根柔性触手可以协同工作,根据抓取过程中产生的感知信号,识别不同厚度的面包,依次完成抓取、抬升、放入烤面包机和释放等动作。这套系统还完成了装盘及擦拭餐盘等实验。
这款柔性触手可依托自身形变和感知信号判断接触状态,为柔顺安全的物体操作提供反馈。这表明,柔性触手正在从单纯的“执行动作”,迈向“感知-运动-交互”一体化。
随着驱动性能、负载能力和智能控制技术迭代升级,这种触手有望拓展至更复杂的智能操作与人机交互场景,为柔性机器人研发提供新的技术思路。
论文链接:
https://doi.org/10.1016/j.device.2026.101222